




























TECHNICAL SUPPORT

发布时间: 2026-09-26
270度舵机的控制角度范围是在0°到270°这个区间里面的, 也就是说, 它的输出轴能够摆动的最大的总行程是270度。这是它跟标准的180度舵机之间最有区别的一个最核心的参数, 这个参数是直接决定它可以实现的机械运动范围的。
控制角度的具体对应关系
270度舵机的"控制角度"指的是, 在接收到了PWM信号之后, 输出轴实际能够转动的角度的范围。常见的信号的映射情况如下:
当 PWM 的宽度是最低限度的时候, 这个时间大概是零点五毫秒左右, 这时, 舵机的机械臂的位置是处在它运动范围的起点上面。
当角度为135°时, PWM的中值大约为1.5毫秒, 此时舵机臂的位置处于其行程的正中间。
在270°这个角度情况之下, PWM的最长脉冲时间大约就是2.5ms, 这个时候舵机臂就已经到达末端位置了。
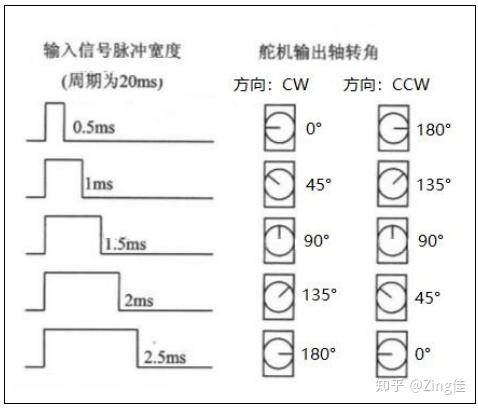
整个信号区间的覆盖范围达到了总计两千七百度的总行程量。其中,每一个毫秒的时间间隔内所发生的脉冲变化现象伟创动力舵机, 都对应着大约一百八十度的转角改变。
与180度舵机的关键区别
在RC车转向、机械臂关节、云台跟踪等常见项目中, 180度舵机通常的做法是, 把1.0ms到2.0ms对应的信号, 映射到0°到180°。
而270度舵机则不同, 它会以相同的或者相近的信号区间为基础, 将其拉伸到0°到270°的范围, 这样的角度分辨率, 一般能够达到0.1°或者1°, 定位更加精细一点, 但是随之带来的问题就是峰值电流需求也变高了。
实际选型与调试要点
你在选择270度舵机的时候, 需要同时确认三项内容。
1. 我们需要看看机械这个结构能不能装得下那个度数为270度的物理旋转空间,这里面当然也包含了齿轮还有外壳这些部分。
2. 用户想弄清楚伟创动力, 那块主控芯片的PWM输出功能, 到底支不支持在零点五毫秒到二点五毫秒这个范围里进行调节, 因为市面上有些微控制器默认的最高上限只有两点零毫秒, 所以如果超出这个数值的话, 就需要去修改寄存器配置了。
3. 我们来检查供电线径是否能够满足需求, 同时我们也要看保险丝的额定值是否能够承受大角度行程过程中出现的瞬时峰值电流的情况。
行动建议
在实施调试程序的时候, 你应该先从135度的那个中间位置起步进行操作, 接着向着两个方向循序渐进地逐步扩展活动范围, 绝对不可以一步就直接打到位到极限角度那里去, 这样做是为了切实避免齿轮互相卡死或者导致壳体发生碰撞现象的出现。
对于核心结论这里需要再做一次非常强烈的再次强调, 那就是270度舵机的控制角度这个概念, 它实际上就是明确界定的从0度一直持续到270度的这样一个范围区间, 其总的行程量就是270度, 这一客观事实是唯一的并且具有极强约束力的硬性指标, 所以在后续进行设备选型工作以及编写控制代码任务时, 你们完全可以只依据这一标准作为行事准则来处理即可。





