




























TECHNICAL SUPPORT

发布时间: 2026-09-25
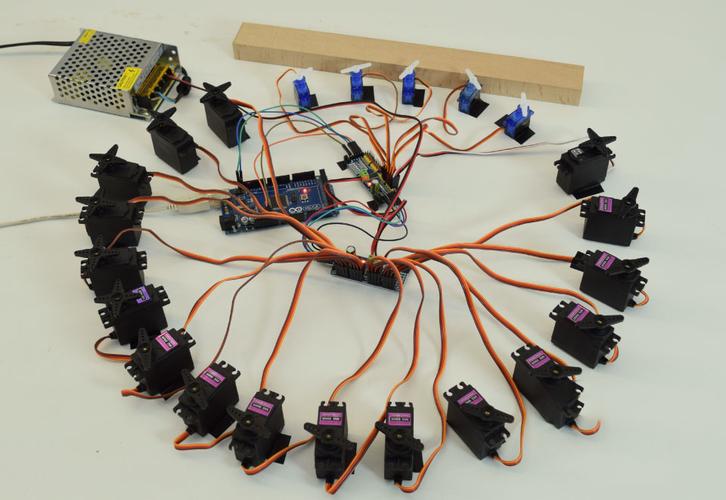
我们要给舵机单独接上电源, 这个核心目的就是为了使得每一个通道的舵机都能拥有一个自己的供电回路。这样做是为了防止多个舵机在同时进行动作的时候, 电流的高峰值会加在一起。一旦出现了这种情况, 就可能导致控制板子的电压突然下降。电压下降之后, 就会出现舵机丢失步数或者系统需要重新复位的问题。
在很多常见的实际情况里, 比如说四轴以上的机械臂、拥有多个通道的遥控、或者是需要多轴同步运动的3D打印平台, 如果把这些都共用同一个电池或者是通过USB来进行供电的话, 那么是非常容易出现问题。这些问题主要表现为电压变得不稳定, 甚至连整个电路板都会重新启动一次。
选对电源:电压与电流两个硬指标
关于电压匹配的事情, 舵机那个标称的工作电压, 就是像4.8 V或者6 V还有12 V这种常见的数值, 它得和那个电源输出的电压是完全一致的才行。
你看这个例子, 就是用那个12 V的舵机去接那个5 V的USB来驱动, 那么它的扭矩就会有严重的不足的情况了, 而且呢如果长时间处于这种过载的状态之下, 是会直接把那个线圈给烧毁掉的。
在关于电流进行估算的时候需要考虑的是, 每一只舵机在达到峰值状态的时候所产生的电流数值, 大致上会占到它自身额定值的两到三倍左右。以具体的情况作为例子来说明的话, 如果有一只标称电压为12伏特并且额定电流为1.5安培的舵机, 那么它在产生峰值电流时候的大致数值会在3安培到4.5安培这个范围里。
当存在四只这样的设备需要同时进行动作的情况下, 电源需要提供持续输出的电流能力至少要大于或等于6安培, 并且还要留出30%的空间以应对可能出现的峰值波动情况。

在常见的方案里面, 如果是移动平台的话, 会使用锂聚合物电池, 而如果是固定桌面项目的话, 则会使用直流稳压电源, 其中5 V/10 A、12 V/8 A这样的规格是比较多的。
接线步骤:分步操作,避免短路
1. 你应该将舵机的信号线进行连接, 这些信号线的颜色分别是橙色、白色以及黄色, 要把它们接到控制板上面对应的通道之中, 同时还需要保证它们与控制板实现共地的情况。
2. 把舵机的电源线, 也就是那个红色的线, 直接插到独立电源的正极上去, 千万不要经过控制板上的五伏或者是三点三伏的那个引脚。
3. 所有的电源负极, 也就是那些黑色的线, 还有控制板上的GND信号, 全部连接到同一个公共的地点。这样做是采用星型的接地方式, 目的是为了消除地线环路的问题。
4. 把电容并联接在舵机线的末端位置, 这里靠近舵机那边要并联上电解电容, 容值可以取到一百微法到四百七十微法之间。选用电容的时候, 它的耐压要是电源电压乘以一个系数一点五以上的数值, 这样就可以吸收瞬态尖峰了。
5. 在开始上电之前, 使用万用表进行检测和确认, 以核实输出端不存在任何短路的状况, 只有当这一步骤确认无误之后方可进行通电操作。
高频故障对照处理
只要设备一上电就会自动复位, 而且舵机会出现抖动现象, 这种情况大多数是因为共地连接不良或者电容缺失导致的, 只需要把GND重新焊接好并且加装电容就可以解决这个问题。
出现单路信号无输出的情况, 同时其他功能均表现正常, 此时仔细检查相关电路的插头连接是否牢固存在虚接现象, 或者测试线路电阻数值是否超过零点五欧姆, 针对上述问题需要更换较短的连接线材或将多根线缆并联使用来进行排查和处理。
控制板出现了啸叫问题, 原因是电源纹波过大, 需要在输入端增加一个容量为1000 μF的电解电容和一个容量为100 nF的瓷片电容以实施LC滤波处理。
行动建议与验证
在把线接好做完这一步之后, 要先是不装东西的空载状态下面, 每一路都打到完全的行程位置去, 这个时候需要大家去看着电压表有没有出现电压跌落的情况, 然后就是要一点点地把负载加上去, 并且把速度提起来, 在这个过程中要去确认电机是不会丢失步骤的, 也不会听到齿轮发出奇怪的响声, 如果发现情况依然不太稳定, 那么最好的办法就是优先去增加供电电源的容量或者是减少那一块同时在工作动的舵机的数量, 千万不要为了稳定而提高电压, 因为如果电压升得太高过压的话, 会直接地把机器内部的齿轮给损坏掉的。
独立供电这个概念, 它并不是说你可以简单地多去接上一块电池那么简单。它的核心意思呢, 是要围绕着电流的路径去做隔离以及滤波的处理。
你在选择的时候, 一定要把容量给选对, 在连接的方式上一定要把共地的接口给接好, 同时还要加上电容来起到滤波的作用。只要这三步工作你都做到位了, 那么绝大多数的关于供电的问题, 基本上也就都能够被彻底地根除了。





