




























TECHNICAL SUPPORT

发布时间: 2026-09-26
舵机也就是伺服电机, 它们的转动范围通常是被限制在90度至180度这个区间之中的, 标准型号的的最大行程是180度。为什么就不能超出这个角度? 如果超出了范围就会引发什么样的后果? 本文会从机械结构、电子反馈以及控制这三个层面给出非常明确的解释, 并且还会附上实操的建议。
核心答案:舵机最多能转多少度
标准定位舵机被广泛应用于航模、教育机器人、简易机械臂等场景, 它的额定行程为180°, 对应PWM控制脉冲宽度在0.5 ms至2.5 ms之间, 部分大扭矩工业型号的行程可达270°, 连续旋转型舵机取消了位置反馈, 能够进行360°不间断运转, 但所有型号的单次定位行程均不会超过规格书标注的值, 如果超出该值则属于非正常工作状态。
为什么有角度上限:三个硬性约束
1. 机械结构限位
这个舵机内部是用了那种多级齿轮减速组的, 而且通常是金属齿和塑料齿混着用的, 它的齿数还有啮合深度这些东西, 都是按照额定的行程来设计的, 另外在输出轴的那个末端还设有一个物理挡块, 要是超出了那个行程的话, 齿轮组就会把那个挡块给顶死的, 如果还在继续施加什么力矩的话, 那就很容易导致齿轮出现打滑的情况, 或者是让齿面发生磨损, 甚至可能会出现崩裂的问题, 而且这种损伤是不可逆的。
2. 反馈传感器有效区间
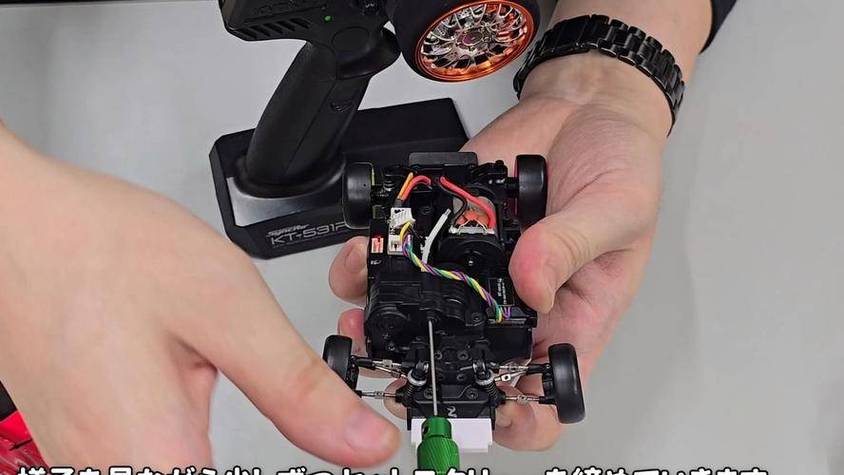
在舵机的尾部, 人们会安装电位器或者是霍尔元件。这些器件是用来检测转子角度的。它们的物理安装角度是有明确边界的。一旦超出设计好的区间, 反馈信号就会发生饱和。或者出现非线性失真。在这种情况下, 闭环控制就失去了修正的能力。电机就会持续输出接近峰值的电流。只要短暂的时间, 绕组就可以被烧毁。
3. 控制标定范围
要把伺服驱动板上面那个所谓的PID参数, 按照它那个额定的行程来进行整定。如果你一旦超出了一个那个标定好的区间之后, 那个位置误差信号就不在呈现一种线性关系了, 然后呢控制逻辑也就失效了, 就表现出来就是电机在那个高频啸叫, 以及输出轴在进行抖振或者是堵转发热, 这三个情况往往是同时出现的。
常见超限案例
有一位航模爱好者, 他在调试尾舵的时候, 出了差错, 把PWM指令误设成了2.8 ms, 这个数值对应的大约是200度, 超出了额定行程的180度, 结果舵机就发出了持续的高频啸叫, 大概过了30秒之后, 内部齿轮出现了打滑的情况, 电位器滑片也被磨损了, 最终驱动板上的MOS管因为过热而烧毁, 事后需要更换整块控制板, 这次的维修成本非常高明, 比直接更换一只新舵机的费用还要高出许多。
核心观点重申
这里要再次强调清楚一点, 舵机的转动范围不能超过它标称的最大行程, 标准型号的数值是180°, 这一点非常关键。因为机械限位、传感器区间和控制这三者共同决定了这一个硬性上限, 所以任何超出设计行程的驱动行为都会导致内部组件受到不可逆的损伤, 这后果是相当严重的。
行动建议
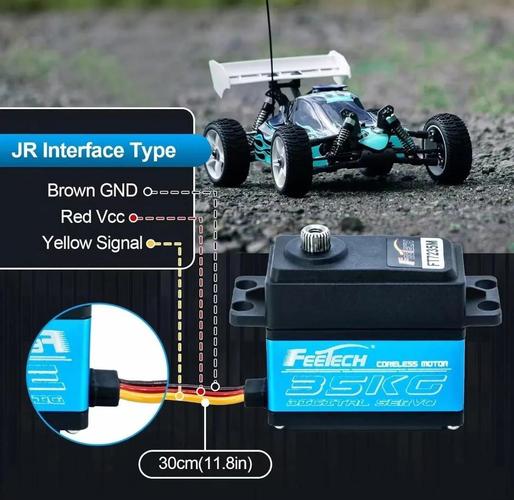
在开始编写程序的时候, 大家一定要去翻阅一下规格书里面提到的“行程/角度范围”这个部分的关键参数内容, 并且要紧紧地按照上面所标出来的具体数值来对软件限位进行设置工作。
PWM脉冲控制范围不可以超出0.5 ms至2.5 ms(180°型号), 在代码中加入越界保护逻辑。
如果应用的需求是获得更大的行程, 那么应该选择使用连续旋转的舵机, 或者采用多轴联动的方案, 千万不要试图去强行超载并驱动那些用于定位的舵机。
在调试这个阶段, 要先用比较低的速度和比较短的行程来进行验证工作,等到确认没有问题噪音以及没有异常的发热现象之后, 再逐渐地增加行程的长度直到达到额定的数值为止。
在定期维护的时候, 检查齿轮有没有打滑的痕迹, 并且看看电位器的位置是否有偏移, 要是发现出现了异常情况, 就立马让机器停止运行并去排查问题。





