




























TECHNICAL SUPPORT

发布时间: 2026-09-26
舵机位置校正这个东西, 其实意思就是拿着信号或者用软件发出去的指令, 去把那个舵机现在实际上所处的角度, 给调整到一个指定的目标地方去干这事。它最根本的目的是要除掉那些产生的误差, 好让设备能够恢复到正常的一种状态里去。
像是在玩那些遥控的时候, 在工业机器人那里干活的时候, 还有无人机上的云台在进行操作的时候, 这些场景里面都会用到这个技术, 因为它是一个为了要确保运动得非常精准的这样一个基础性的操作步骤。
舵机是依赖接收控制信号来工作的, 这其中的控制信号通常是频率为50Hz的脉宽调制信号, 其周期是20ms, 当脉宽等于500μs时就对应着0°角度, 当脉宽等于1500μs时就对应着90°角度, 当脉宽等于2500μs时就对应着180°角度, 舵机通过这种方式驱动内部电机进行转动, 从而把输出轴定位到指定的角度位置去, 如果在实际角度和预期目标角度之间出现了偏差的情况时, 那就实施位置校正操作了。
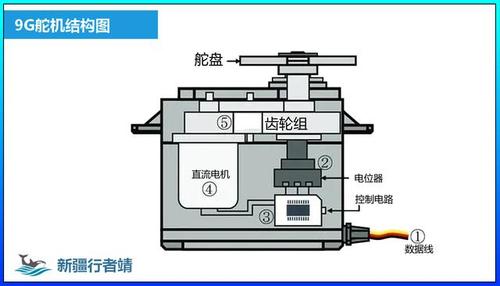
校正这个行为的本质, 具体来说, 是控制终端发出目标角度的指令信号, 随后舵机内部的控制比较器去检测当前的电位器或者编码器的反馈数值, 接着系统会计算两者之间的偏差幅度, 再然后驱动电机向着目标的方向进行补偿性的转动, 当偏差幅度归零之后便停止动作, 整个处理过程只需要在几十毫秒之内就能全部完成, 最终用户所看到的是舵机在一瞬间就完成回归原位的效果。
场景1:遥控飞机/航模起飞前
在运输的过程中或者是在上一轮的飞行活动结束以后, 飞行员所使用的舵面, 具体的内容指的是副翼、方向舵以及升降舵, 可能会因为某种外力的作用从而发生了偏移的现象, 在此时, 需要在使用起飞的动作之前, 去进行手动的操作, 目的是要把遥控器的摇杆给回归到中间的位置去, 同时, 要去仔细观察这些舵面是不是也回到了居中的位置状态, 如果发现了存在了明显的缝隙情况或者是出现了倾斜的状况, 那么, 就要立刻去执行一次关于这个位置校正的操作流程, 这样做的最终目的就是为了保证飞行器在空中的姿态所处的基准是完全没有问题的, 是正确的。
场景2:无人机云台归零
三轴云台这种东西经过了长时间的继续使用, 机械结构里的回差或者是环境温度的改变都有可能让零点产生漂移。当设备开机以后系统就会自动发出校正指令把事儿办了。接着系统会把三个轴一个一个地驱动到90度那个中间位置把它锁紧。这样做的最终目的是为了进行拍摄的时候能给大伙儿提供一个水平的基准。
场景3:机器人关节回零
每次多自由度机械臂通完电以后, 都还得把它的各个关节都给驱动到预设好的原点位置上去, 这预设的原点位置嘛, 通常指的是90度或者是0度这样。一定要把这个位置的校正给完成了, 然后才允许去执行后续的那个轨迹规划操作。要是没有完成这个步骤的话, 那整个绝对坐标系的计算就彻底全都失效了, 没法用了。
位置校正这档子事, 得靠两个玩意儿撑场子。那第一样叫目标值。说白了, 就是控制端发过来的心里想的角度样子。这第二样叫反馈值。这就是舵机脑子里的位置传感器, 自己测出来的实际干成的角度样子。把这两个数一减, 就成了偏差信号。接下来, 拿PID或者简单的比例放大器去处理一下它。
经过这么一调教, 就让直流电机或者步进电机转动起来转吧。就转到那个偏差掉进了死区阈值的坑里才算完为止了。假如没有配备高精度编码器, 那么就使用电位器的模拟量来进行信号处理, 其精度通常情况下是可以保持在正负1度以内的。
位置校正这个动作, 是指把当前所在的那个角度调整到目标数值上面去, 它是一种一次性就可以消除掉偏差的办法。
行程调整(舵量/中位调节): 这一项内容改变的是舵面可活动范围的上下限, 或者是中心偏移量, 它属于机械参数设置, 也属于软件参数设置, 这不属于即时出现的动作过程。
死区校准的作用, 就是要把摇杆或者PWM信号里, 从一百微秒到一百五十微秒之间, 那个没有反应的范围给消除掉,这样做的目的嘛, 就是为了防止出现那种轻微动一下都不管用, 不动也不管用的情况。
只有把这三种东西搭配在一起用, 这样子的情况之下, 才可以去保证那个舵机能够在我们所使用的这个全部的作业区域之内, 都做到非常精确的回应。

1. 每一次开机都要先执行一遍中位校正, 然后还得再确认舵面视觉已经归零了, 这样做的目的是为了能够避免那些累积起来的偏差去影响后续的使用情况。
2. 如果经过校正以后, 舵面还是会出现偏离的情况, 那么我们就需要优先考虑一下舵臂是不是安装得出现了偏移的情况, 还需要考虑连杆部位是否存在卡滞并且活动不畅的问题, 只有当这些机械方面的原因都被彻底排除掉之后 , 才能去对电子相关的参数进行下一步的调整。
3. 在长期使用之后, 若发现校正精度出现了明显的下降情况, 此时偏差值大于两度, 那么就应该更换舵机内部电位器, 或者升级为带编码器的数字舵机。
4. 在精密设备里面, 把校正这个活儿做完以后, 要去做一个叫做满行程加上回中的循环测试这件事情, 以此来确认没有任何机械干涉的情况出现, 同时也需要确认信号没有发生饱和这种状况。
舵机位置校正, 这个动作的意思就是让舵机回到它应该在的那个角度上。它是所有那种基于闭环的位置控制里的第一步流程。当你把这个原理给弄清楚了。这个原理指的是啥呢? 说的是目标是什么、反馈是怎么样的、存在多大的偏差、然后再进行补偿。
只要你搞懂了这些事。不管你是玩航模的那个爱好者。还是说你在开发机器人的相关工程师。你都能很快速地就做出判断。去找出那个校正出现异常到底是因为啥原因导致的。并且也能随即采取那些正确的对应措施来处理这个问题。
一定要清楚地记住, 具体的操作步骤应该是先进行机床中位的检查动作, 然后再去对机械设备的相关部件进行排查工作, 才对各种运行的参数进行调整, 通过以上这样分三步走的方法, 通常就能够处理掉绝大多数关于位置存在偏差的问题。





