




























TECHNICAL SUPPORT

发布时间: 2026-09-26
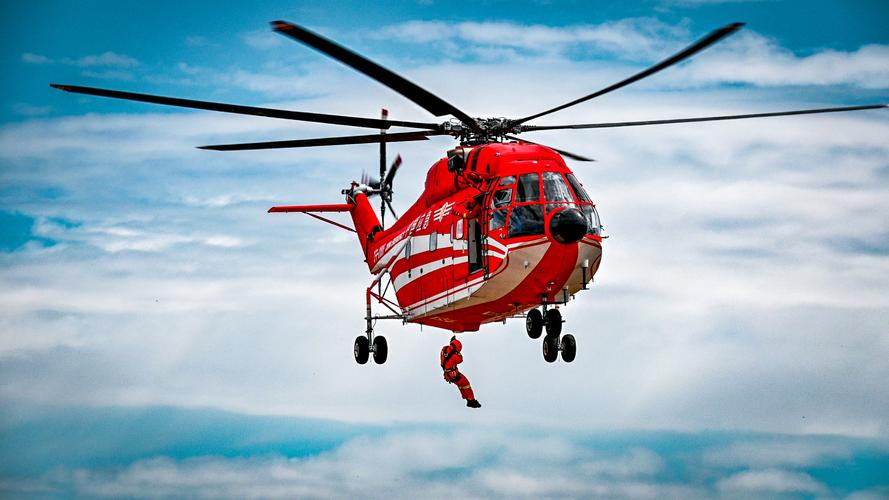
这段是关于直升机大小舵转换的视频。它是用来做实操教学的素材的。这个视频记录了主旋翼操纵也就是大舵, 和尾桨操纵也就是小舵。它们在不同飞行姿态下如何完成力分配的切换过程。
对于玩遥控直升机的飞手来说, 还有那些学习飞行理论的人而言。这类视频最直观的价值在于这一点。它能把抽象的协调这一概念变成可以重复再现的动作序列。这样做可以减少人们在实践中试错的成本。
大小舵转换的核心逻辑
直升机在空中的时候, 要是想要保持住那个平衡的状态, 它的主旋翼就会去产生一个升力, 同时还会产生一个反向的扭矩, 而这个尾桨, 也就是人家常说的小舵, 就是拿它来把那个反向的扭矩给抵消掉的。
一旦飞行的那个状态变了的话, 主旋翼和尾桨两个东西就得随着一起去调整大小或者方向才行。这其实就是所谓的那个转换的本质所在。这个转换啊, 可不是说让你从这里面选一个或者从那个里面选一个那么简单的那种二选一的操作。
它实际上是说这两者之间的比例关系要进行一下重新分配。关于这个, 有一个核心的原则是只有一条的。那就是在你所处的任何一刻当中, 所有的那个总的力矩加起来得要等于零。如果不等于零的话, 那这个机身就会不由自主地开始自行旋转起来了。
三个关键转换动作
1. 悬停转前飞的动作要领, 是需要在前推周期变距操纵杆即大舵的这个操作进行的同时, 让尾桨即小舵的偏转幅度一点一点地变小。大家经常犯的一个错误, 就是光知道往前推大舵, 却忘记了去动小舵, 这样会导致机头出现先向左摇摆然后向右晃动的现象。
正确的操作流程应该是, 当你把大舵向前推动了百分之十的时候, 小舵也要同时减少大约百分之五的偏转量, 这样才能保持一个比较匀速且平稳的过渡过程。
2. 前飞转悬停这件事, 其实是一种反向操作。在大舵收回中位的那一段过程里, 小舵在时间上提前一些才去回正, 这是关键的地方。
如果小舵没有提前回正的话, 等到尾速还没有建立起足够的时候就把大舵松开了, 那么机身就会出现一瞬间的失稳状态。那个视频里面反复地提到了“小舵领先大舵半步”这样的口令, 说的其实就是这个道理。
3. 进入转弯状态以后, 大舵也就是周期变距的偏转会制造出侧向力量, 这个时候小方向舵需要反向作用来抵消飞行航向出现的漂移现象, 如果转弯的半径变得很小并且飞行速度又很快, 那么小方向舵进行修正的力度就会明显增加, 而且这个修正动作做到提前量, 绝对不能出现反应滞后的情况。
一个高频翻车场景
就以最常见的“低空悬停转右转弯”这个情形来举个例子吧。当飞手推动右边的周期控制杆, 也就是使用大舵量的时候, 反扭矩会变大, 机身就会有一种向左偏转的趋势。在这个时候, 立刻给出右边的方向舵小量补偿才对。可是很多人在实际操作中习惯看到机身已经偏了再动手去修正。
这种做法会导致转弯的半径先是变得很大然后才变小, 同时航向也无法保持稳定。相关的视频里反复强调了那种正确的做法应该是怎样的一种状态。那就是在发起大舵动作的同时就同步给出预补偿的方向舵量, 而不是等到偏差出现以后再去追赶着修正这一点非常重要。
行动建议
假如你正在尝试自己去学习, 又或者是想要对自身的肢体动作进行系统性的纠正与改进的话, 那么你最好是要按照文中提到的这个特定的先后顺序去开展你的练习活动, 在静止不动的状态之下借助于视频这一工具的逐帧对比功能, 去仔细核对和区分大舵操作以及小舵操作这两者之间的偏转比例关系,然后再到离地面高度很低悬停在空中的情况下, 只单纯地只做“小舵需要比主导方向提前半步”这一个单独的变量动作, 才是再把前飞这个状态以及与转弯这个动作给叠加结合起来进行综合演练, 对于每一步骤你都要先确认其中的节奏是已经达到了稳定可靠的要求之后了才允许进入到了下一个步骤里去继续进行下去, 绝对不要出现跳过某些阶段级别的情况。
我们再重申一下核心观点, 大小舵的转换绝对不是两个独立的操作, 它本质上是一个力矩平衡系统的动态再分配的过程。
所有的视频素材还有实操训练, 最终都是为了服务于同一个目标, 也就是要让总力矩在任何瞬间都能归零。你要是抓住了这么一个关键点, 然后再去看任何一段转换的视频, 你自然就能判断出动作是不是做到了位。





