




























TECHNICAL SUPPORT

发布时间: 2026-09-27
控制树莓派上的舵机, 从本质上来讲, 就是一个关于三根线连接的问题, 这三根线分别是: 信号线、电源正极、电源线地。本文为读者直接且清晰地讲述清楚每根线究竟需要接在哪里、引脚如何选择、在不同场景下如何进行接线等操作细节, 从而避免那些最常见的因为一上电就会造成主板损坏的失误情况发生。
三根线分别接哪里
舵机在一般的使用场景中多为三线结构,至于两线的舵机, 其具体的接线方式其实和这个是相同的, 只需要去掉多余的那个接地线GND就可以了, 这里拿目前市面上最常见的三线舵机来作为具体的例子进行讲解:
把橙色线也就是信号线接到树莓派里面的某个数字引脚GPIO上, 比如接在BCM17这个位置, BCM17对应的是板子上面的物理针脚第11号。
这里有一条红色的线, 它代表的是电源正极, 通常情况下是5V电压。你需要把它接到外部的5V电源的正极上去。请不要直接把它接在树莓派的5V针脚上, 这是因为后文会具体说明这么做的原因为什么不对。
棕色或者蓝色的那根线,也就是GND: 要把这根线接到树莓派的任意一个GND针脚上面去, 同时呢, 也要和外面那个电源的负极弄成同一个地, 让它们共地。
核心要点在于信号线路要连接GPIO引脚, 电源则需要由外部进行供电, 并且GND也就是接地端要实现共地处理, 这三条原则构成了底层的逻辑基础, 无论舵机的型号是哪一种都完全适用。
GPIO引脚怎么选
针对树莓派设备上面存在的一共四十个引脚, 并不是说每一个引脚都能够实现PWM信号的输出功能。在进行选择的时候, 需要遵循这样一个基本原则:
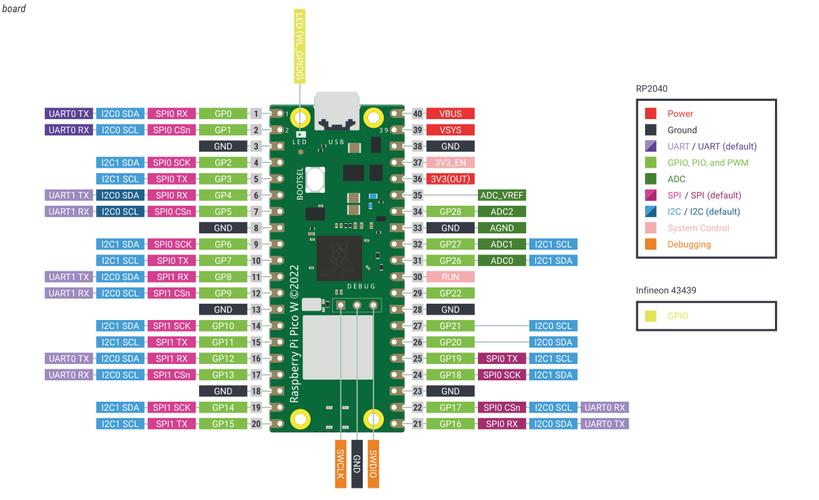
1. 建议大家优先挑选那些支持硬件脉冲宽度调制功能的广播控制器管理编号, 比如编号2、3、5、12、18、19以及40, 选用这些编号的话, 输出信号生成的波形会更稳定一些, 从而让舵机产生抖动的情况变得更少。
2. 在项目里面如果还需要连接其他的传感器, 那么一定要提前规划好引脚的分配情况, 以此来避免发生冲突。
3. 物理位置上面的印刷编号, 和那个BCM的编号是不一样的。所以在进行接线之前, 你要拿着对照表来反复确认一下。就打个比方来讲, BCM17这个对应起来, 就是物理序号上面的第11号。
三种常见接法场景
场景1:单舵机简单测试(如SG90微型舵机)
SG90的工作电流大约是200mA, 所以在短时间测试的时候, 可以直接从树莓派的5V端口进行取电, 具体连接操作上需要把红线连接到5V端子上, 把棕线连接到GND端子上, 同时要把橙线连接到GPIO端子上, 此外还需要在上电之前对GPIO的设置进行确认操作以确保其已经被设置成了输出模式。
场景2:多舵机或大扭矩舵机(如)
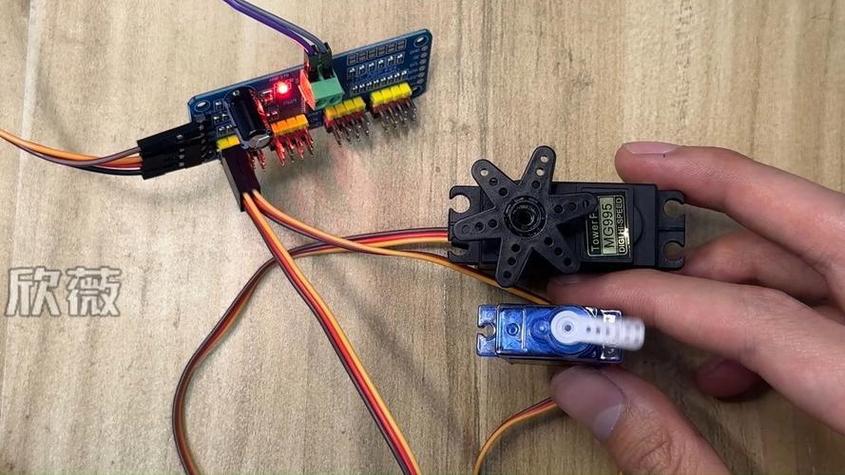
的堵转电流能够达到2安培, 这一点是树莓派自身的5伏供电接口无法承受的, 所以我们使用一个独立的5伏电源来进行供电, 无论是选择充电宝还是普通的USB电源插头都是可以接受的;在具体接线时, 需要将红色电线连接到独立电源的正极, 要把棕色电线同时连接到这个独立电源的负极以及树莓派的接地端GND以实现共地连接, 同时将橙色线接入到对应的GPIO引脚当中;这里需要特别强调共地这一关键操作如果有所遗漏, 信号将无法得到正确传输, 而这种情况也是大家在接线过程中最容易犯错的环节。
场景3:4个及以上舵机
每一个信号线都要去连接不同的GPIO, 电源是由一个5V的模块来集中供电的, 所有的GND都汇总到了同一个共地点, 这样可以避免因为有多路走线而造成GND出现虚接的情况。
上电前必做的三步检查
1. 请用万用表来测量舵机的红线和棕线之间的电压, 以此来确认这个数值是不是在5V±0.2V的范围之内。
2. 请确认一下那条颜色为橙色的线缆, 千万不要把它错误地连接到了电压值为五点五伏的位置或者接地线上。
3. 先用手扶住那个舵机摇臂, 然后非常缓慢地给它供电, 以此确认它的最初那个角度的位置是不会出现卡顿或者阻碍的情况的。
通过这三个步骤, 可以避免绝大多数的接线失误的问题, 特别是像信号线误连接到电源这样的类型, 而这类错误是会直接导致GPIO口被烧毁的情况。
行动建议
在接线之前, 先纸上画连线图。标注每根线对应的BCM编号。
使用那种一头是母头另一头是公头的杜邦线作为信号线, 这样做能够方便进行调整, 还可以避免对电路板造成损伤。
当需要对软件进行控制的时候, 在系统上电之前的那个时间点, 应该把 pwm 信号的初始值设定为百分之五十的状态, 因为百分之五十的占空比正好对应的是度数为九十的那个中位位置, 这样做的目的是为了有效防止舵机设备在一通电的瞬间就直接运动到其能够到达的极端极限位置上去。
在每一次完成修改操作以后, 一定要去执行三次排查工作, 这三次排查具体是指要检查线序的情况、要检测电压的状况, 还要核查共地连接是否无误, 通过亲眼目视进行确认之后, 才能让设备通电运行。
树莓派舵机接线的主要关键在于这个点, 也就是信号走GPIO,电源走外供,GND共地只要你记着这一条原则, 不管以后要换什么型号的舵机, 还是说要接好几个舵机一起用, 都是不会出错的。





