




























TECHNICAL SUPPORT

发布时间: 2026-09-28
舵机避障小车使用了一段时间以后, 最令人感到非常头疼的问题是突然停止工作, 可能会出现的情况包括舵机不能转动, 或者传感器错误地发出信号, 又或者整个机器都没有反应。这篇文章针对五类高频出现的故障, 提供了一个从观察现象到完成修复的完整检查步骤, 一般经过十分钟左右的排查就可以找到问题的具体原因。
舵机完全不响应
出现这样的现象情况是, 在通电之后舵机没有任何动作表现, 也就是对应的云台部位或者是车轮部位都不会发生转动行为。
1. 使用万用表去测量舵机电源线的供电量情况, 测出来的电压数值要保持在4.5V到6V这个范围区间之内, 当测量的电压值低过了4V的时候就会出现扭矩不够充足的问题, 这种情况会直接表现为设备有反应但是就是不转。
2. 检查信号线, 查看橙色的或者是黄色的信号线是否存在松动的情况, 以及插头是否有氧化和发黑的现象, 把插头重新插拔并且确认已经接触牢靠。
3. 先去验一下指令通路这个事儿, 也就是登录到物联网平台的那个后台界面里, 然后动手去下那个叫做舵机转九十度的指令, 与此同时还要把串口监视器给打开。
要是看到没有数据回传到界面上来那么这种状况就说明单片机核心模块那边根本没收到什么指令, 这时候你要去检查那个WiFi连接或者蓝牙连接现在到底是不是正常的状态。
传感器误触发避障
观察到的现象, 是前方明明处于没有阻挡的状态, 然而小车却出现了频繁后退或者改变方向的举动。
1. 把校准阈值这件事情说一下, 超声波设备里面默认的判定阈值通常是被设置成一个从15厘米到20厘米的范围, 在空荡荡的房间里面进行实际测量之后, 要把得到的各种数据取一个中间值, 然后把那个计算出来的结果重新写进设备里面去。
2. 我们要把那些可能带来干扰的因素排除掉, 因为如果目标表面是镜面、是玻璃, 或者是大面积涂成白色的墙壁,这就会导致测量出来的距离出现虚高的情况, 所以, 需要调整传感器的朝向, 以此来避开那些具有高分反射能力的表面。
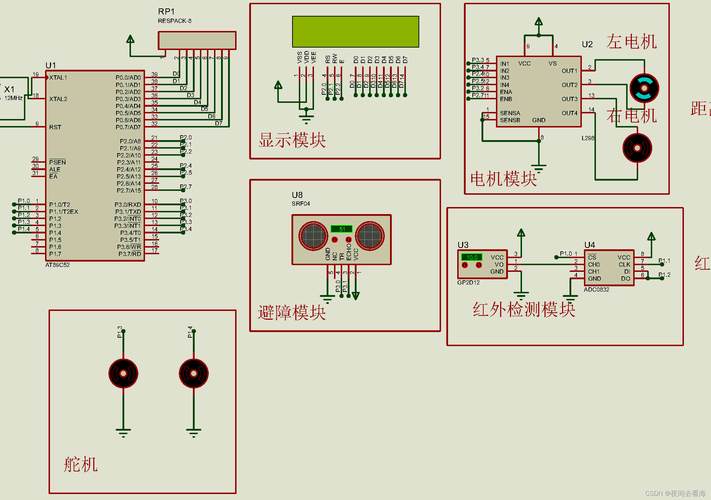
3. 采取多帧取中值的办法, 具体做法是把连续5次进行采样的结果拿来求取其中间值, 然后再去进行分析判断, 这样做可以让误报的数量降低到原有水平的百分之八十以下。
舵机角度偏差
出现的现象是这样的, 就是当发出那个九十度的指令之后, 实际转动的时候只转了七十度, 或者是偏离了十度。
1. 在切断电源的状态下, 人工进行拨动操作来让舵机转动, 以此仔细感受齿轮箱是否存在会阻碍正常转动的卡顿现象。导致这一问题的主要原因是润滑油缺乏或者是有异物进入了齿轮箱内部, 如果遇到这种情况, 只需滴入少量的润滑油就能解决问题。
2. 在执行中位校准的时候, 要先让设备上电, 之后把舵臂拨到物理位置的中点, 然后再去长按那个用于校准的按钮并且保持3秒钟的时间这样做目的是为了消除因为电位器漂移所带来的影响。
3. 当负载变大的时候, 电压下降会引起角度不足的情况, 我们决定采用独立的5伏特2安培稳压模块来单独给予舵机供电。
整机上电无反应
那个现象是, 把电源给接上以后, 所有的指示灯都不亮, 整个设备是一点动静都没有。
1. 检查一下看看那个电池盒上面的限流开关到底是不是在关闭的那个位置, 也就是OFF这个状态。
2. 你可以闻一下主板的地方有没有那种类似焦糊的气味, 并且去观察一下电容是不是出现了鼓包的现象, 如果出现了这种情况的话, 就是需要进行更换主板的。
3. 使用USB连接电脑进行固件的重新烧录操作, 在确认串口通讯状态正常无误之后, 再实施上电步骤。
平台显示设备离线
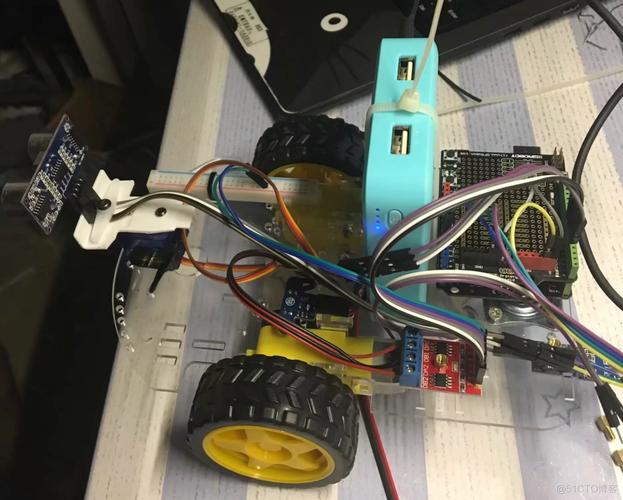
现象是物联网平台后台提示设备离线, 远程指令无法到达小车。
1. 请确认一下MCU这一侧的网络模块, 也就是那些或者ESP32的器件, 上面的指示灯有没有亮起来。如果这些灯没有亮的话, 就得去检查一下这个模块到底有没有拿到合适的供电电源。
2. 把无线网络连接设置从自动获取的地址方式, 修改为使用固定不变的地址参数, 这样一来, 就可以有效避免因为路由器那边租期到了而导致的网络中断情况发生。
3. 在平台后台对该设备节点执行重启操作, 等待30秒之后再进行重新绑定。
行动建议
你先进行这个叫做满行程测试的动作, 具体做法就是让舵机从零度跑到一百八十度, 然后再返回来, 这样一共重复三次。
在传感器的这个前方位置, 要预留出至少30cm这么长的净空距离, 目的是为了不让它被底盘的那些结构给遮挡住了。
每个月都要去检查一次齿轮箱, 要是发现里面有卡顿的现象, 就得马上给加上润滑油, 要知道那个预防性的维护花销, 是远远低于后来更换零件的花费的。
核心结论
舵机避障小车百分之九十的故障原因都集中在三个地方, 那就是供电不够稳定, 还有信号线连接得不好, 或者是传感器的数值没有校准好。排查问题的顺序一定要固定下来, 就是先检查电源, 接着再看信号, 再去看程序。
按照这个路径去试的话, 基本上十钟之内就能找到问题在哪。每回调试完之后, 花一分钟把参数和情况记下来, 等下次出问题的时候, 翻一翻记录比没头没脑地找要快得多。





