




























TECHNICAL SUPPORT

发布时间: 2026-09-28
舵机的信号线是连接控制器与舵机本体的核心通信线路, 它本质上是一条传输PWM(脉宽调制)脉冲信号的导线。这条线不直接驱动电机运转。它通过改变脉冲的宽窄来告诉舵机要转到多少个角度。正确理解这条线的原理是关键。它是正确接线的前提条件。它也是排除故障的前提条件。
信号线的物理结构
常规的舵机出线是三根: 红色线是电源正极, 这个电压通常是5V或者6V, 棕色线或黑色线是电源地, 橙色线或黄色线是信号线。因为信号线只是用来承担指令传输的功能, 它不承载驱动电流, 所以它的线径通常比电源线要细一些。
如果你想要判断哪一根是信号线, 你可以参考舵机外壳上面的色标说明, 或者用一个5V的稳压电源配合万用表, 在脉冲输入端进行测试, 当测得大约是5V方波的通道的时候, 那一根即为信号线。
PWM脉冲决定角度的核心机制
舵机内部通过比较器在持续检测信号线的脉冲宽度的这种操作模式下, 会实现检测的功能。按照标准协议的要求来看, 信号线每20毫秒输出一个对应的脉冲, 这个时间对应的是50Hz的频率。而在这个过程中的脉冲的高电平持续时间会映射为舵机的目标角度:
500μs(占空比约2.5%)→ 0°
1500μs(占空比约7.5%)→ 90°
2500μs(占空比约12.5%)→ 180°

当脉宽从500μs到2500μs进行线性变化时, 舵机会按照相应的比例进行调整转动,最终停留在对应的角度位置上并停止运动。
这也就是“脉冲宽度控制角度”的全部核心逻辑内容, 即脉宽的数值变宽对应角度的变大, 而脉宽的数值变窄则对应角度的变小, 如果脉宽超出了规定的范围, 那么舵机就会顶住限位位置不再继续响应。
一个常见的接线排故案例
在制作 Hobby 级别的时, 初学者经常碰见的麻烦, 并不是信号线自己坏了, 而是把线接混了。比如有人不小心把信号线接到了电源的 5V 端子上, 这会导致舵机里面的比较器输入端直接进了高电平, 这时候能看到舵机发出“咔咔”的怪响, 还来回快速抖动, 就是没法停在固定的角度上。
还有一种情况是信号线和地线接反了, 结果脉冲不见了, 舵机就会停在正中间那个位置, 怎么都不动。当这种状况出现, 我们第一要做的事儿是去核对三根线的颜色, 看看它们是不是接对了。
咱们接着用一个示波器, 或者拿一个简易的方波发生器来试一试, 那个比方说什么带有一个伺服库的设备也可以。往信号端注入一个标准的1500μs脉冲。然后去观察这个舵机能不能平稳地归中。这样一下子就能快速地把问题给定位出来了。
行动建议
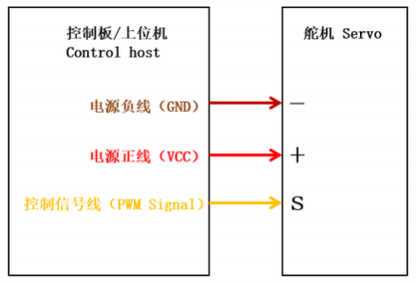
1. 在接线以前, 需要先使用万用表来确认电源的极性, 然后再次去确认信号线的颜色是什么样的, 这样做的目的是为了要把红色的线、棕色的线和橙色的这三根线给区分开, 避免把它们混淆在一起。
2. 在开始调试的这个环节, 我们要把脉冲宽度设定为从1500微秒这个地方起步。这个数值是处于居中位置的。接下来, 我们会慢慢地把它向两边进行偏离操作。在做这些事的时候, 我们需要去确认一下舵机实际的运行方向, 看看它是不是和我们原本预期的一样, 确保两者是完全相符的。
3. 关于信号线的长度问题, 我们要尽量把它控制在30cm的范围内。与此同时, 还需要让它远离电机驱动线以及交流电源线, 这样一来就能够减少因为电磁干扰所带来的角度漂移情况了。
4. 要是你要用主控板去驱动好多路舵机的话, 那么就得保证那个电源的纹波是小于一百毫伏的。然后呢, 信号的接地线还得和控制板的接地线连在一起, 这样他们才是共地的状态。这样做就是防止因为存在电位差, 从而导致信号线判断出错的这种情况发生。
核心结论回顾
舵机信号线的工作原理, 如果归纳成一句话来说, 就是它其实是在传输一段周期性的PWM脉冲, 这个脉冲的宽度在五百到两千五百微秒之间变化, 这个宽度的变化和零度到一百八十度的转动角度存在着线性对应的关系, 然后舵机的内部比较器会根据这些情况来驱动电机移动到目标位置并且把它锁止住, 只要你掌握了“宽度决定角度”这一个核心的关系, 再配合正确的三线接线方法以及比较干净的电源环境, 那么你就能覆盖绝大多数和舵机信号相关的接线以及调试所需要的各种需求。





