




























TECHNICAL SUPPORT

发布时间: 2026-09-30
舵机是在电子实验以及嵌入式开发这些领域里人们接触得最多的执行器之一。不管是去控制小车进行转向, 还是去控制机械臂的关节部分, 亦或是去实现比较简单的角度定位这样的任务, 舵机相关的实验应用都属于入门阶段实操内容的核心组成部分。
这篇文字会依次从接线方面、信号控制方法方面以及常见故障的处理方面入手, 提供出一整套完整且能够实际执行的实验操作流程。
实验原理与接线
舵机的核心控制逻辑是非常直接明确的, 这种逻辑是通过PWM信号里的脉宽来最终决定转动位置的, 对于标准舵机来说, 它的周期一般是20ms也就是50Hz, 而它的占空比范围通常是在0.5ms到2.5ms之间的, 这个占空比的范围正好是用来对应从0度到180度的。
接线的过程仅仅涉及了三根导线而已。
把电源那边的正极也就是红色或者是橙色的线接到5V的地方去。
把地线接在GND上面, 地线一般是指棕色线或者是蓝色的线。
信号线, 这个信号线是黄色的或者白色的, 接到单片机, 也就是MCU的脉搏宽度调制, 也就是PWM的输出引脚上面去。

在动手做实验之前, 你先把几件事情搞明白, 第一件事是要去确认电源的电压是不是处于5V加减0.2V这样的范围里面, 第二件事是要去确认你的PWM引脚是不是能够去支持那个硬件定时器的输出功能, 第三件事是要把频率精确地设置为那个50Hz。
实验控制步骤
1. 开始初始化的步骤, 我们需要对定时器进行配置, 让它可以输出频率为50Hz的PWM信号, 并且把初始状态的脉宽数值设定成1.5ms, 这个数值对应的是舵机旋转角度达到90度这个中间时候的位置。
2. 关于角度的换算方法说明如下: 目标角度θ的数值范围是在零度到一百八十度之间, 该目标角度所对应的脉宽数值的计算方式, 是将点五加上目标角度乘以二以后的结果再除以一百八十, 得到的最终数值的单位为毫秒。
拿六十度这个情况作为一个例子来进行具体的演算, 此时目标角度是六十度, 对应的脉宽就是等于零点五加上六十乘以二然后除以一百八十, 最终估算出来的结果约等于一点一七毫秒。
3. 信号保持的意思就是, 舵机具有位置记忆的特性, 发送了一次脉冲之后, 它就可以停在目标的角度了, 无需持续刷新。
4. 使用逻辑分析仪进行验证操作,需要确认PWM频率以及脉宽误差保持在正零点零五毫秒内的范围内, 在此前提下, 舵机能够处于稳定的停止位置状态中。
常见问题与排查
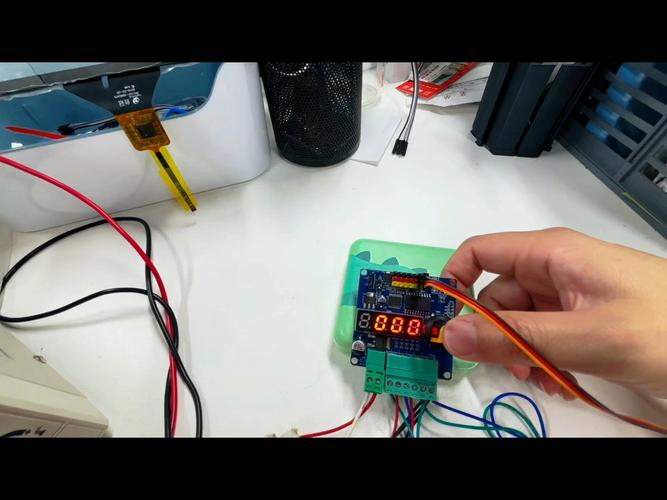
在实验里, 最常见到的问题一共分成了三种类别:
案例1显示, 在通电的情况下, 设备会出现抖动或者是发生异响的情况。造成这个结果的原因是多种多样的, 但是绝大多数都是因为占空比超出了它标称的范围伟创动力,或者是电源内部的纹波变得过大了。
为了把这个问题消除掉, 我们需要做两件事。第一件就是要把脉宽严格地限制在0.5到2.5毫秒之间。第二件事情就是在VCC与GND这两者之间加上一个大小为100微法的滤波电容。
第二个案例, 就是角度偏差不超过5度伟创动力舵机,心里还觉得好像没转到准确的地方, 这是因为机械部分的空隙还有负载产生的扭矩所造成的正常误差, 并不是控制器失败了的迹象, 如果偏差超过了10度, 你就需要检查一下信号线是不是接线接错了呀, 或者是PWM的频率是不是发生了漂移这样的情况。
案例3是多路舵机在同时进行驱动的时候, 角度出现了跑偏的现象。出现这种情况的原因是多路电流叠加在一起, 导致了电压跌落。正确的解决方法应该是使用单独的5V/2A以上的电源来供电, 并且要尽量把电源线的长度缩短。
行动建议
在完成基础实验之后, 建议按照顺序进行拓展。, 可以先做单路每10°停顿200ms的步进测试, 并记录响应曲线。接着, 再做双路联动, 比如模拟夹爪开合, 观察两路时序。, 加入角度反馈以实现闭环控制。
核心结论进行了重复强调, 舵机应用实验的核心要点始终是围绕三个特定的参数展开的, 这三个参数分别是50Hz的PWM频率、0.5~2.5ms的脉宽窗口以及稳定的5V供电条件, 只要牢牢抓住这三点基础内容, 绝大多数有关角度控制的实际需求都能够实现, 当遇到异常情况出现的时候, 应该优先去排查信号时序与供电质量方面的问题, 而不是急于更换硬件设备。





