




























TECHNICAL SUPPORT

发布时间: 2026-10-01
假如说你现在手里拿着一段已经在某一款特定的开发板上面成功运行的针对STM32的舵机控制代码, 然后你接下来要做的事情是把这一段程序移植到另一块不同的开发板上面去, 或者是移植到一个完全新的工程项目里面, 那么你有非常非常大的概率是会在以下这三类具体问题上卡住的, 这三类问题分别是时钟配置、引脚映射以及PWM参数方面的问题, 这篇文章就是打算按照你在实际操作过程中应该遵守的具体顺序, 来把进行移植这一活动所需要具备的核心步骤是什么, 以及在操作过程中经常会发生的坑点有哪些情况, 给逐一地拆解清楚并且说明白。
时钟树与PWM频率先对齐
这是最容易出现问题的环节。因为不同板子的外部晶振频率是不一样的, 而且锁相环倍频系数也有区别, 所以最终APB定时器时钟的频率可能会相差一倍或者更多。
在移植之前, 需要先去确认目标板中的函数里的、HCLK、PCLK1和PCLK2这些数值是多少, 然后再反向推导出TIMx寄存器中的ARR值和PSC值, 这样做的目的是为了保证PWM输出的频率能够维持在50Hz的这个水平上并且对应的时间周期是20毫秒这个数值。
在常见的案例中, 原本的工程采用的是8MHz的外部晶振, 而目标板的频率是16MHz, 如果直接复制PSCI与ARR寄存器值到目标板配置里, 就会导致舵机出现抖动或者是卡死的情况。
引脚与重映射重新绑定
舵机信号线在两块板子上面连接的GPIO可能并不相同。你每移动一行代码都去修改, 具体包括GPIO初始化里面的端口号还有引脚号, 要是程序里面用到了定时器通道的重映射功能, 举例来说就是TIM3的第4通道从PB0变成了PC12, 那么REMAP这个宏以及复用功能的设置都随着发生改变。
完成移植之后你要先用万用表或者是示波器去确认目标引脚确实发出了脉冲信号, 之后再把舵机接上去, 这样可以避免因连接错误的引脚而导致驱动被烧毁的问题。
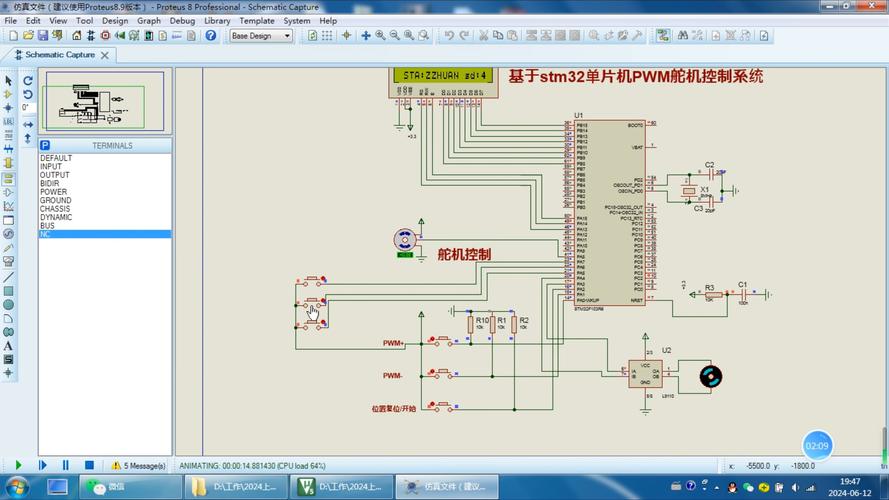
PWM占空比与舵机参数换算
在50赫兹的环境下, 零点五毫秒的时间长度对应的是零度角的变化幅度, 而二点五毫秒的时间长度对应的则是180度角的变化幅度。
在进行代码移植操作的时候, 要确认自动重装载寄存器的基准数值保持未变的状态, 假如这个寄存器数值遭到了改动, 那么用于计算脉冲宽度的具体公式就需要进行同步的更新操作, 该计算公式为: pulse等于角度除以180然后再乘以2000加500所得的结果再取乘ARR除以2500之后的商结果值。
出现这种情况是一个非常普遍的错误模式。具体来说, 就是原始的那个工程里面的参数ARR设置成了9999, 而在新建立的工程里面错误地把这个参数的数值用成了4999。这一操作直接导致占空比的数值变成了原来的两倍这么大。
于是舵机的运动位置就直接冲到了极限的位置上面去, 并且随后陷入了堵转的状态之中难以摆脱。
��、驱动代码与上层逻辑分离验证
把底层PWM初始化、角度换算函数独立成一个模块, 上层只做给角度然后调用函数。移植时只需要修改底层模块的引脚和时钟宏, 上层逻辑保持不动。这样出现问题能够立刻定位是底层还是调用层。
常见疑难速查
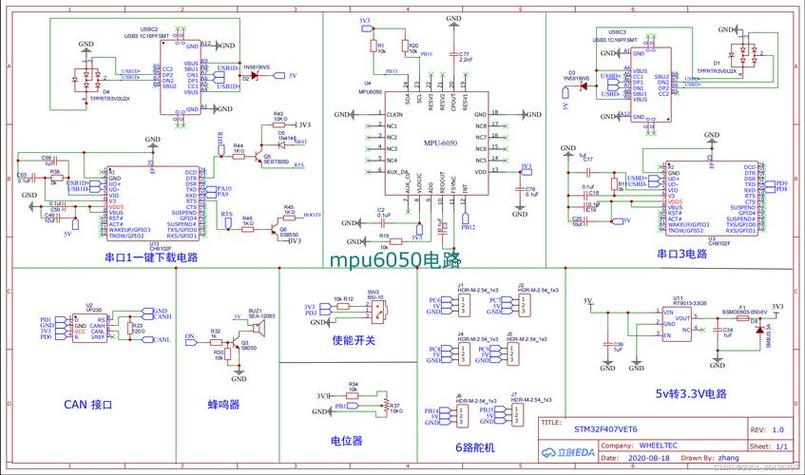
舵机出现只发出声响但不发生转动的问题, 这很有可能是因为PWM信号的频率未能保持在45到65赫兹的合适区间之内, 大家使用示波器来进行测量确认。
将转向角度调整为偏置状态, 此时需要检查占空比的中值是否对应着九十度的位置, 如果存在误差, 仅仅通过调整五十个计数值的微小范围即可对问题进行微调。
编译通过了, 但是没有任何输出结果。这可能是因为定时器时钟没有启动。具体来说, 就是在这个寄存器里面, TIMx那一位是0的情况。或者是通道没有被配置到PWM模式当中去。
行动建议
在正式进行代码修改之前, 请先花费十分钟的时间制作一份详细的对照表。你需要把晶振频率、锁相环配置、目标定时器模块、PWM通道编号、具体分配的GPIO引脚、自动重装载寄存器ARR的数值,以及预分频系数PSC的数值, 全部一一列出来。确保每一项内容核对无误之后, 才可以开始动手改写代码。
当代码移植工作初步完成后, 建议先进行不带负载的空载运行测试, 也就是暂时不要连接舵机设备, 此时要利用示波器仪器来反复确认输出的波形信号是否正确符合预期。只有在波形确认准确之后, 再进行实际的接线操作与后续功能测试。
在整个过程中, 请始终如一地贯彻以下四项核心原则: 第一步是确保时钟系统同步对齐, 第二步是使用器引脚重新绑定适配, 第三步是对占空比参数进行精确换算调整, 第四步是将相关功能模块相互分离解耦。只要把这四个步骤完整且正确地走完, 那么整个移植过程几乎不会出现任何失败的状况。





