




























TECHNICAL SUPPORT

发布时间: 2026-10-01
咱们先来说, 机器人里的那个舵机, 也叫伺服电机。它是个核心元件, 是机器、自动化设备呀这些里面用到的。干啥用? 是用来做角度精确控制的执行部件。那这篇东西, 从四个方面来讲, 哪几个方面?
就是功能定义方面, 还有工作原理这个层面, 又包括了典型应用的那一块儿, 还要讲选型的那些个关键要点。把这四个维度给掰开了揉碎了讲清楚了, 就是要完整地把舵机在机器人系统里头那个实际的作用说明白。
舵机的核心作用
从本质上来看, 机器人里的舵机其实就是一种所谓的位置控制电机。它和普通直流电机很不一样, 普通直流电机只能控制转速快慢, 但是舵机就不只是这样了。
当舵机接收到一个角度指令之后, 它会把输出轴精确地驱动到指定的位置那里去。而且到达指定位置之后, 它还会把那个位置保持住、锁定住。这就是它能够和其他所有类型的电机区分开来的最根本的一个特征所在。
这里可以列举一个常见的状况, 比方说, 有一款属于四足类型的机器, 它的各个连接部位全都装置了叫做舵机这样的设备。当那块管事的板子发送出让前面的左边那条腿抬起三十度的指令的时候。
对应的地方的那个构件就会非常准地转到三十度这个位置, 并且保持在那个地方不动。这样做的话, 就使得这个机器人能够完成迈步的这个动作。假使这些舵机缺少了在某个角度上稳定保持不变的能力, 那么这个机器人是没有办法稳稳妥妥地站起来的。
工作原理简述
舵机的内部存在着三个部分, 这三个部分是协同着进行工作的。
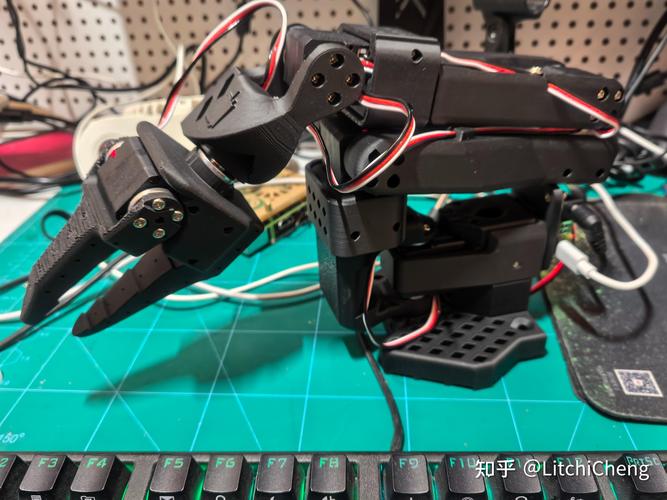
减速齿轮组的作用, 是把高转速的转动, 转换成低转速的转动, 并且输出很大的扭矩。
通过电位器或者编码器来实现位置检测反馈的工作, 并且实实地去读取输出轴当前的角度数值, 这一点是非常关键的。
控制电路板, 将指令角度与反馈角度进行对比, 驱动电机补充差额直至到位。
这个闭环机制能够确保舵机在负载波动的情况下, 仍然稳定在目标位置, 其响应精度通常可以达到正零点一度到负零点五度。
常见应用场景
在机器人关节驱动这一领域里面, 我们关注的是多轴运动的情况, 这些情况具体出现在人形机器人、四足机器人以及机械臂这几种类型的设备上面。
对于航模以及无人机来说, 它们主要是通过控制那些舵面的偏转角度, 来把飞行姿态给调整过来。
关于智能家居方面, 所涉及的内容包括对电动窗帘的开合角度进行控制, 以及对智能锁的开合角度实施管控。
在教育这一块以及做动手制作的项目里, 经常会有学生用、树莓派这些开发板的配套小型舵机。这些小零件被学生们大量地用于搭建简单的机械结构。
选型关键参数
核心结论与行动建议
我们在这里再次地强调, 机器人舵机这个部件的核心用途就是来实现精确的角度定位与保持的, 它是让机器人动起来并且还能够停在正确位置的一个关键执行部件。
行动建议:
1. 明确机器人各个关节所需要承受的最大负载是多少, 依据这个情况来选择合适的舵机, 确保所选舵机的扭矩是足够的。
2. 要优先选择带有闭环编码器反馈功能的型号, 这样能够提升设备长期运行的稳定性。
3. 预留出至少百分比为二十这样的扭矩余量, 以此来避免出现因为工作在满载的状态下面导致精准程度下降的情况发生。
只要掌握了上述的这些方面的关键点, 那么就可以在实际进行的相关项目里面, 能够比较快地完成关于舵机的功能匹配还有相关的选型工作的。





