




























TECHNICAL SUPPORT

发布时间: 2026-05-17
舵机跟的接线属于电子制作以及机器人项目里的基础操作,正确连接是舵机正常工作得以实现的前提条件,本文会给出最为直接、最为准确的接线方式,并且附上基础的控制代码,以此确保您能够快速达成连接,进而让舵机转动起来。
日常用于舵机的线通常是3根,其颜色有一个较为通用的一般标准规定着,这个标准里棕色(或者黑色都可以)是一种颜色表明,红色是另一种颜色用于表明,橙色(或者黄色、白色中的任意一种)是用于表明的又一种颜色。3根线各自对应着不同的功能状态。
1. 棕色/黑色线 (GND) > 接地
连接到开发板的 GND 引脚。
2. 红色线 (VCC) > 电源正极
与相连接的5V引脚,此乃针对舵机进行供电的标准电压具备所在地而言。
3. 橙色/黄色/白色线 () > 控制信号线
与相互连接的任意数字PWM引脚,像编号为3的,编号为5的,编号为6的,编号为9的伟创动力舵机,编号为10的,编号为11的这类引脚。此引脚专门用于发送起到控制作用的脉冲,进而决定舵机转动所呈现的角度。
接线图示:
舵机线缆         >  引脚
棕色 (GND)       >  GND
红色  (VCC)      >  5V
橙色 ()    >  ~3, ~5, ~6, ~9, ~10, ~11 (任选一个)
步骤1:识别线序
于连接之前,要先行确定您所用舵机的线序情况。绝大多数符合标准的舵机是依照上述提及的颜色规范的。要是颜色存在差异,那就需要去查阅舵机产品的说明书,从而确认GND、VCC、三者间的对应关系。
步骤2:选择连接方式
单个微型舵机(像SG90那样的)或负载较轻的情形,适合采用直接连接,这种连接方式能够直接把舵机连接到板的引脚上。
施行扩展板或者面包板:于衔合多个舵机或者大扭矩舵机之际伟创动力,极为强烈地给予建议,采用舵机扩展板,或者借由面包板衔接外部电源,以此实现预防板载稳压器出现过载情况。
步骤3:连接电源与信号
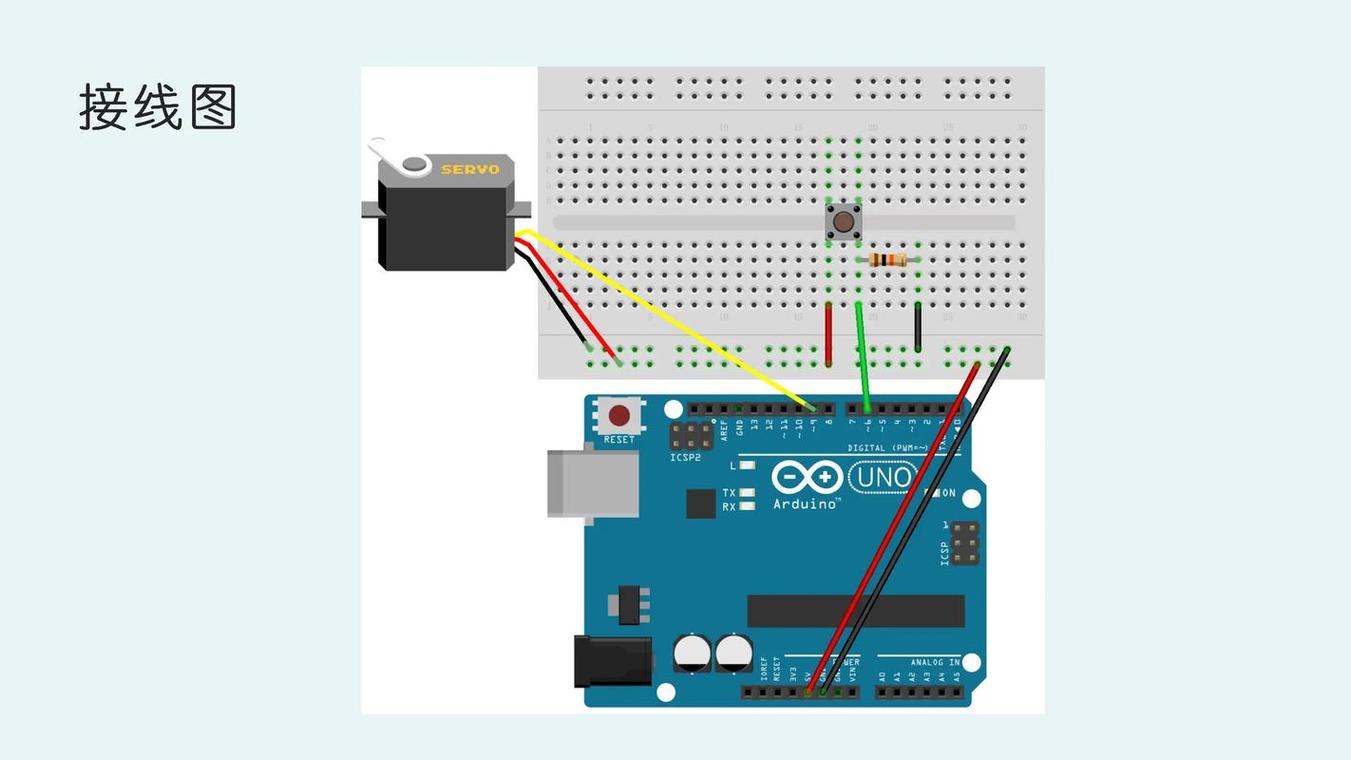
1. ,把舵机的那一根根标记为GND且呈现出棕色色泽的线,连接至名为的设备上有着同样标识为GND的点处。
2. 先是把舵机的VCC(呈现红色的那根)线,进行连接操作,其连接的目标是的5V。
3. 最终,把舵机的 (橙色)那根线,连接至选定的具有 PWM 功能的引脚,比如说引脚 9,会造成这样的结果哦,这里是有明确作用指向的。
重要注意事项:
存在电源方面的问题,的USB口所提供的电流是有限的,5V引脚所提供的电流同样是有限的,其电流大小通常约为500mA,当要驱动一个以上的标准舵机的时候,或者当要驱动单个大扭矩舵机的时候,就使用外部独立电源来为舵机供电,并且要把外部电源的GND与的GND相互连接,仅仅只是将舵机信号线连接至。
避免反接:接线前确认,电源反接极易损坏舵机。
防止信号线出现短路情况,于处于通电的状态之下,要杜绝信号线跟GND或者5V线产生短路现象。
连接达成之后,去呈上以下代码至那,能够让舵机于0度与90度之间往返转动。此代码运用 IDE所内置的Servo库。
#  // 包含舵机库
Servo ;  // 创建一个舵机控制对象
int pos = 0;    // 用于存储舵机角度的变量
void setup() {
  .(9);  // 将舵机信号线连接的引脚(本例为9)绑定到舵机对象
}
void loop() {
  // 从0度转到90度
  for (pos = 0; pos <= 90; pos += 1) {
    .write(pos); // 命令舵机转到pos角度
    delay(15);          // 等待15ms让舵机到达指定位置
  }
  // 从90度转回0度
  for (pos = 90; pos >= 0; pos = 1) {
    .write(pos);
    delay(15);
  }
}
代码说明:
执行 # 操作,完成引入相关内容的动作。通过Servo 指令来执行对象创建之事,其所创建的对象为舵机对象。
在setup()函数里进行初始化,.(9),此操作是要告知库,舵机的信号线被连接到了引脚9。
.write(angle); 这是在loop()函数里用于控制舵机转动的关键指令,angle这个参数的取值范围是从0度到180度。
Q1:舵机接上后嗡嗡响但不转动,或抖动?
原因:供电不足是最常见原因。
针对舵机,要提供单独的外部电源,像那种5V/2A的适配器或者电池组,并且要保证电源GND和 GND是共地的,来解决相关问题。
Q2:舵机完全没反应?
查看接线状况,去证实三根线有无接错,尤其是信号线有没有连接至支持PWM的数字引脚。
查看代码,核验代码里面.()的引脚号码跟实际连接之中的用来接线的引脚是相符的。
查证舵机,可以试着把信号线暂且连接到已被认定为正常的5V上面(短时间内),要是舵机出现转动的情况,表明舵机大致正常,问题也许存在于信号线或者代码方面。
Q3:如何控制多个舵机?
方式:针对每一个舵机去创建出一个Servo对象(就如同Servo , ; 这般的形式),并且各自利用()函数将其绑定到不一样的PWM引脚之处。建议每个舵机的电源要统一经由外部电源予以提供哦。
Q4:标准舵机与连续旋转舵机接线有区别吗?
连接线路不存在差异:这两者的连接线路方法是全然一样的,具体是三线,分别为接地线路/电源输入线路/信号传输线路。
存在控制方面的区别,标准舵机是运用write(angle)来对角度展开控制。而连续旋转舵机是借助write(angle)去把控速度以及方向,其中90代表停止状态,当数值大于90时会朝着一个方向转动,当数值小于90时则会朝着相反方向转动。
关键要点归结:利用去驱动舵机,其根本实质在于,准确无误地连接GND这根线,以及5V这根线,还有PWM信号线这根线,并且借助Servo库来发送控制信号。
行动建议:
1. 试着首次连接时,要严格依照这样的顺序来连接一个像SG90那样的微型舵机,即棕色线连接到GND,红色线连接到5V,橙色线连接到PWM引脚。
2. 立即测试:上传本文提供的测试代码,观察舵机是否正常摆动。
3. 要是碰到问题,一旦动作出现异常,那么就要去排查电源供电的能力,而这可是90%以上问题产生的根源呀。
4. 当进行进阶使用,也就是控制多个或者大功率舵机的时候,要规划好独立供电的方案,而这是项目能够稳定运行的关键所在。
遵照上述步骤以及注意事项,你便能够稳妥可靠地达成跟舵机的接线以及控制,给后续的机器人手臂、云台等繁杂项目筑牢坚实根基。





