




























TECHNICAL SUPPORT

发布时间: 2026-05-20
许多着手考虑选择舵机一事的人,都会陷入一种纠结状态,即“数字舵机”与“模拟舵机”究竟存在着怎样的差异,究竟哪一种会更具使用效能。实际上伟创动力,这两者之间最为关键的区别所在是信号处理的具体方式以及内部控制的逻辑架构,而这两点直接对舵机的响应速度、精准程度以及适用的具体场景起到决定性作用。接下来通过最为常见的情形予以说明。
模拟舵机属于传统技术范畴,其内部利用PWM即脉宽调制信号,施行对电机转动的控制操作。当给予舵机某个信号之际,模拟舵机便会持续不间断地检测当下位置与目标位置之间的偏差情况,随后依据偏差的大小程度输出一个恒定不变的电压用以驱动电机。
常见情况举例:
航模飞机由你操控用来模拟舵机控制副翼,遥控器发出指令后,舵机会迅速做出响应,然而要是你细心去观察,或许会发觉舵机在静止状态时存在着轻微的“抖动”现象亦或是“嗡鸣”情况,其原因在于模拟舵机于跟踪位置之际,电机始终在进行“微调”,进而致使了这般抖动。
在车模转向系统里头,模拟舵机能够满足基本的转向需求,可一旦碰到地面不平整状况或者速度相对较快之时,转向精度就会有所降低,极易出现“转向不足”或者“过头”这样的情形。
核心特点:
响应速度相对较慢,约50Hz的更新频率。
在静止状态下会有轻微的抖动和噪音。
控制精度较低,但成本较低、结构简单、维修方便。
数字舵机是在模拟舵机的基础之上,引入了微处理器,它在接收PWM信号之后,会以更高的频率进行脉冲式驱动电机,其频率一般在300Hz以上,而且同时内置的微处理器能够实时计算目标位置与当前位置的偏差,还能动态调整输出功率。
常见情况举例:
你操控着一架用于竞速的无人机,数字舵机对舵面进行控制。当遥控器发出微小的调整指令之时,舵机几乎是“零延迟”地迅速做出响应,并且在高频振动的状况下依旧能够保持精准的角度,不会产生抖动的问题。无人机在空中能够稳定地实现悬停以及急速地进行转向。
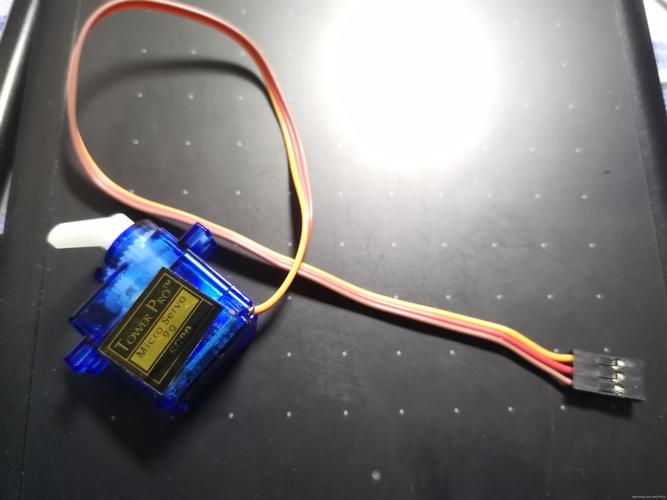
于仿生机器人关节里头,数字舵机能达成极其精准的角度控制,犹如使机器人的手指精确无比地抓握住一顶鸡蛋,还不会将其捏碎。就算处在负载产生变化之际,数字舵机依旧能够自行调控输出,从而维持住恒定的力矩。
核心特点:
响应速度快伟创动力舵机,更新频率可达300Hz以上。
静止状态下几乎无抖动、无噪音。
控制精度高,支持更精细的角度控制。
功耗控制更好,待机时电流极低,发热较小。
成本相对较高,电路复杂,维修难度大。
你正在做低成本的教育或入门级的航模。
项目对控制精度不敏感,动作不需要特别精细。
预算有限,且不介意轻微的抖动和噪音。
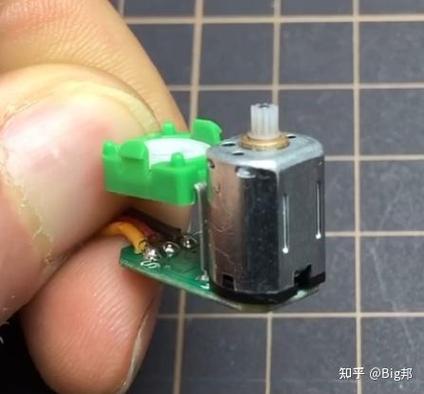
你对舵机的维修和更换非常方便,不需要高可靠性的场景。
你正在做精密的无人机或高速航模,需要快速响应和精准控制。
你从事仿生机器人、机械臂等高精度项目的开发工作,舵机角度需要精准到0.1度。
你对静音要求高,比如室内或摄影设备,不能容忍舵机抖动。
你追求长续航,希望待机时舵机功耗极低,发热小。
数字舵机在响应速度、控制精度、静音性、功耗控制等方面全面优于模拟舵机,尤其适用于高速运动、精密控制、低功耗场景。模拟舵机结构简单、成本低,适合入门级、对精度不敏感、预算有限的项目。
1. 要是你正着手于精准控制类项目,像无人机、机器人、高端航模这类,那优先之际可选择数字舵机,哪怕会多花费些许预算,其也能极大显著提高性能以及提升稳定性。
2. 要是你的项目属于基础范畴,或者是教学演示场景,又或者是对成本有着极度敏感的状况,那么选择模拟舵机是可行的,它能够达到基本动作需求。
3. 当处于无法设定确切场景的状况下,将数字舵机列为优先予以考量的对象,这是由于其具备特有的性能方面的强劲优势,可以与更多类型的应用达成兼容的状态,进而防止在后续阶段出现由于精度达不到要求而不得不进行升级的情形。
4. 着手购买之前,要去确认舵机的接口协议,还要确认其供电相关要求,以此来保证能跟你的控制器相匹配,并且能跟电源相匹配。
得出的结论是:要是选择数字舵机,那么你所获取到的乃是高效且精准还静音的驱动体验;要是选择模拟舵机,那么你所获取到的乃是低成本且简单又可靠的入门方案。依据你的实际要求,挑选出最契合你的那一个。





