




























TECHNICAL SUPPORT

发布时间: 2026-04-29
将本文针对机器人、,以及自动化设备之中常见的舵机速度控制需求,提供三种能够直接落地实施的方案设计。不管您是工程师,还是爱好者,却均可按照实际硬件条件与成本预算,去选择最为适合的方法。核心结论是:舵机速度控制的本质在于控制其转角变化率,并非直接改变供电电压或者齿轮比。实现方案划分成三大类,分别是PWM渐变法,这适用于普通舵机,串口指令法,这适用于总线舵机,还有硬件闭环控制,这适用于高精度场景。以下将逐一进行详细解释。
使用场景为,普通PWM舵机,其为3线的,分别是电源、地、信号线路,不具备支持串口通信的能力,像是舵机、常用的小扭矩舵机这类。
核心原理是,标准PWM舵机的转角是由高电平宽度决定的,高电平宽度通常在0.5ms至2.5ms之间伟创动力舵机,然而舵机内部自身带有固定的转速。若要达成速度控制,就需要由外部控制器持续发送一系列呈现渐变状态的PWM值,使得舵机每次转动一个微小的角度,进而在宏观层面上展现出可控的速度。
实施步骤:
1. 计算总的步数,先设定目标角度差为Δθ,这个Δθ是以度为单位的,再设定期望的总转动时间为T,此T是以秒为单位的,然后将单步最小移动角度设为δ,这里建议δ为1°,那么步数N就等于Δθ除以δ。
2. 对单步延时进行计算,单步延时Dt等于T除以N,单位是毫秒,要留意舵机响应延迟,Dt不适合比10ms小。
3. 按照这样的要求来写,编写一个渐变循环,它是这样的情况,从当前的PWM值开始,要么逐步增加步长,要么逐步减小步长,每进行一步操作之后,发送新的PWM,然后再延时Dt,就是这样的过程。
伪代码示例(通用C语言风格):
// 假设已有函数 (angle) 设置目标角度(0~180°)
float  = 0;    // 当前角度
float  = 90;     // 目标角度
float  = 2000;     // 总时间
float  = 1.0;        // 每步1度
int steps = abs(  ) / ;
int  =  / steps;
for(int i = 0; i <= steps; i++) {
    float  =  + ( >  ? i   : i  );
    ();
    delay();
}
常见问题解决:
是会出现抖动情况,还是会存在卡顿现象呢?—— 单步的角度δ设定为0.5°或者更小,并且要确保供电电流是充足的(标准舵机瞬间启动电流能够达到1至2A)。
速度并非均匀。部分舵机于0°以及180°边缘处线性度欠佳,需规避使用极限角度。
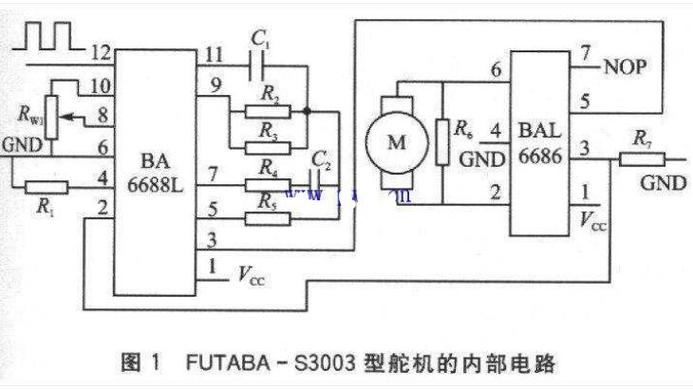
适用的场景为,那种智能舵机,它是支持通信协议的,并且能够读取反馈,像机器人的关节,还有工业自动化的摆臂。
技术核心原理是,总线舵机里头具备速度环控制装置在其内部,用户直接去把“目标角度”以及“旋转时间”或者“转速值”写入进去,舵机内部的MCU会自行完成匀速控制。
标准指令格式示例(以常见协议为蓝本,无品牌依赖):
帧头,加上ID,再加上指令码,接着加上速度参数,然后加上角度参数,加上校验。
速度参数单位通常为 0.1°/秒 或 时间ms。
实施步骤:
1. 确定舵机通信参数(波特率、ID、协议版本)。
2. 构筑,速度控制之帧:好比,“设定舵机ID为1,凭借100°每秒的速率转向90°”。
3. 循环发送(如需实时改变速度,可在运动中更新)。
代码示例(伪串口发送):
// 发送:0xFF 0xFF 0x01 0x05 0x3C 0x5A 0xXX(校验)
// 其中 0x3C=60 表示速度600.1°/s=60°/s,0x5A=90°目标角度
(0xFF);
(0xFF);
(0x01); // 舵机ID
(0x05); // 速度+角度写入指令
(0x3C); // 速度低字节
(0x5A); // 角度低字节
// 计算并发送校验和
优势:精确匀速,不占用主控器计算资源,支持多舵机同步。
存在这样一些适用场景:其需要具备极高的速度平稳性,像是医疗设备、摄影滑轨这类场景,或者是需要能够进行实时调速反馈。
核心原理是,借助磁编码器来读取当下位置,有时候也会用电位器去读取当下位置,之后MCU运行PID速度环,进而输出控制量给予电机驱动。
设计要点:
传感器:12bit以上磁编码器伟创动力,采样频率≥1kHz。
控制器:STM32、ESP32等带硬件定时器的MCU。
速度环公式是这样的,等于Kp乘以(),再加上Ki乘以,然后加上Kd乘以(减去) ,这里面等于目标速度减去当前速度。
调试步骤:
1. 对位置与电压曲线进行标定,以手动方式转动舵机,记录在不同角度情形下的反馈电压,此电压由电位计产生。
2. 对于开环测速而言,是采用固定PWM占空比这种方式,去测量稳态转速,进而建立输入 输出映射。
3. 确定PID参数的调校标准:调整比例系数Kp,让响应速度加快因而不会出现超调现象,接着进行细微调整积分系数Ki,以此来消除静态误差,最终添加微分系数Kd,从而抑制震荡。
案例呈现,于某六轴机械臂项目里,运用此方案,把末端速度波动,从正负百分之十五,降低至正负百分之二。
决策建议:
若您已经拥有普通PWM舵机,并且对于速度平滑度方面的要求并不是很高,那么就选择方案一,其是立即可用的。
要是您进行机器人或者的开发,存在多个舵机需要同步且匀速地运动这种情况,那么就选择方案二,如此能够节省调试所花费的时间。
若您追求顶级性能且愿意自研驱动器 → 选方案三。
核心重复:舵机速度控制的实质是把控角度变化率。PWM舵机借助外部渐变达成。总线舵机依靠内部速度指令。高性能场景要自行构建闭环。三种方案涵盖了从几个元到上百元级别的所有需求。
行动建议:
1. 立刻进行测试:选取身旁随便一个平常舵机以及,运行一回方案一的示例代码例,留意速度改变情况。
2. 去记录那些数据,借助秒表来测量,在不同步长以及延时的情形之下的总耗时,进而制作出您的“舵机速度 参数对照表”。
3. 升级途径:要是您察觉到渐变法欠缺足够的顺滑程度,那就径直去购置能够支持串口速度调控的总线舵机(RS485或者TTL接口),这种方式迁移成本极为低廉,成效能够立刻显现出来。
4. 确保安全予以关注:在任何方案于首次进行运行之际,要为舵机留出机械构造所确定的限位空间,以此来防止物品堵塞转动进而导致烧毁状态的出现。
运用上述任意一种方案,您能够在30分钟之内完成舵机速度控制的原型验证工作。建议自方案一开始着手,循序渐进地至最契合您项目情况的等级。





