




























TECHNICAL SUPPORT

发布时间: 2026-04-29
要是你打算借助去操控舵机,然而却不清楚线究竟该如何连接,代码又该如何编写,那么这篇文章会为你给予完整的答案。核心结论是:普通舵机仅仅需要3根线,电源线(红/棕),地线(黑/棕),信号线(橙/黄),分别连接到的5V、GND以及一个PWM数字引脚(比如9号),接着上传一段简单的代码便可实现工作。
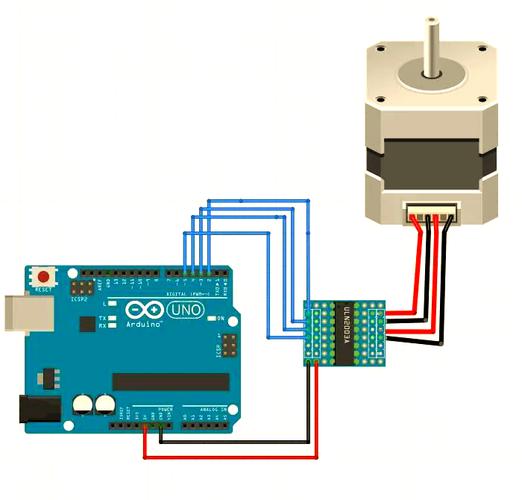
按如下顺序,即最先进行接线,接着开展编程,实施测试,完整讲解连接以及使用步骤。
你需要准备以下硬件:
1块可选用Uno型号、Nano型号、Mega型号或者等其他型号的板。
1个舵机(常见的是SG90、MG995等3线舵机)
1块面包板(可选,方便实验)
几根杜邦线(公对母或母对母,根据舵机接口决定)
舵机电流若超过500mA,就不要直接从取电,而是要有1个外接电源。
按照官方文档所表明的,板载那个5V稳压器,其最大输出电流大概是500mA,然而大功率舵机启动的瞬间,电流有可能达到1 2A,所以必定得使用外接电源。
绝大多数小型舵机使用3根线,颜色和功能对应如下:
红线 → 5V
黑/棕线 → GND
橙/黄线 → 数字引脚9
对于来源依据而言,SG90舵机数据手册经过明确表明,其工作电流是小于等于250mA的,并且的5V输出能够进行安全驱动。
绝不可以直接去连接的五个伏特引脚,不然就会致使板载稳压器被烧毁,正确的连接方法是。
连接 5 6V 电源(像 4 节 1.5V 干电池串联而成时那样连接,或者是通过稳压模块来接入电源的方式)的正极端,然后接入 → 舵机的红线处。
用于外接电源的负极,连接到舵机的黑线;与此同时伟创动力舵机, 的 GND 引脚与之共地。
的5V引脚,不连接舵机,单独依靠USB进行供电。
舵机信号线 → 引脚9
官方技术说明里明明白白清清楚楚进行了明确警告,任何超过500mA的负载都要用外部电源,以此作为来源依据。
第1步:进行断电操作 – 在连接别的任意线之前,要保证没有连接电脑,也没有连接外接电源。
第2步:连接电源线与地线
用杜邦线将舵机红线插入的5V引脚
将舵机黑线插入的GND引脚
第3步:连接信号线
舵机橙线,插入,的,数字引脚9,此引脚,支持PWM,嗯。
第4步:进行检查,要确保所有的插接都处于牢固状态伟创动力,不存在金属裸露相碰的情况。之后接入电源,电源为USB线或者外接电源。
打开 IDE,新建项目,输入以下代码:
#   // 调用舵机库
Servo ;      // 创建舵机对象
void setup() {
  .(9);  // 将舵机连接到9号引脚
}
void loop() {
  .write(0);   // 转到0度位置
  delay(1000);        // 保持1秒
  .write(90);  // 转到90度位置
  delay(1000);        // 保持1秒
  .write(180); // 转到180度位置
  delay(1000);        // 保持1秒
}
代码解释:
用于的标准舵机库,其包含在#之中,并不需要进行额外的安装操作。
.(9) – 指定信号引脚为9
进行角度写入操作,,角度的范围是从0度到180度。
把跟电脑相连,于IDE里挑选正确的板型以及端口,点击“上传”这一动作。当上传成功之后,舵机马上转向0°,接着变为90°,随后是180°,如此进行循环运动。
依据的来源是,官方的Servo库示例,代码的结构是完全基于官方标准的。
舵机与连接只需记住三点:
1. 连接小舵机的电源线(颜色为红或者棕),其接入 5V 电压,而连接大舵机的电源线,需要另外连接电源并且实现共地处理。
2. 连接地线(颜色为黑或者棕),此线要一直连接到GND,当外接电源的时候,这条地线同样需要和处于共地的状态。
3. 橙黄色的信号线,要连接到的PWM引脚,这些引脚分别是3号、5号、6号、9号、10号、11号。
行动建议:
倘若你属于首次连接舵机,那么请选用SG90这类小舵机,将其直接连接至的5V,接着运行上面的测试代码,如此在10分钟之内便能够成功实现。
要是你所运用的是那种大功率舵机,也就是金属齿、大扭力型号的话,那么一定要准备一个5至6V、2A以上的外接电源,并且要将电源的负极和的GND连接到一块儿,不然的话就会致使被损坏。
提议考量在未装配机械负载的情形中达成测试,当舵机能够正常进行空转之后,接着将其安装至你的机械臂亦或是配备机械臂的机器人之上,如此这般。





