




























TECHNICAL SUPPORT

发布时间: 2026-09-22
舵机模块, 它是嵌入式开发领域, 还有机器人DIY过程里面, 最常被大家拿来用的执行器元件之一。咱们用简单的话来说, 它就是一个能将电信号变成很精确的角度旋转的那种小电机组合体的东西。
这东西广泛用在云台设备上面、用在机械臂方面, 也用在小车转向这些场景里。这篇文章会从核心定义这个方面开始讲起, 然后讲解工作原理是怎么回事, 接着说说接线方法该怎么弄, 再讲讲常见的应用有哪些, 通过这种方式帮你一下子就把舵机模块给彻底搞明白了。
舵机模块到底是什么
舵机模块它在本质上, 它是一个集成了电机、减速齿轮组、位置反馈电路, 以及驱动电路的即插即用模块。如果你给它一个0°到180°, 或者是0°到360°的角度指令, 它就能精确地转到那个位置, 并且把它锁住。这一点很值得注意, 因为它是不需要额外再加装限位开关的。
这个家伙跟普通的直流电机是不一样的, 它有闭环控制, 这东西是自带的。
它的里面装有电位器或者编码片, 这些东西可以实时地反馈出当前的角度是多少, 驱动芯片会不断地比较目标的角度和实际上到达的角度, 然后自动地去修正它们之间的偏差出现的情况, 所以这就是为什么舵机能够停在某一个位置上面, 并且不会继续进行转动的原因。
工作原理:PWM信号控制
舵机的这一部分功能模块是通过发出一种叫做PWM的信号, 这个信号的名字缩写全称是脉宽调制, 从而来实现对位置的控制的, 这种控制方式有一个行业内都使用的常见标准规范的。
信号的周期, 它是20毫秒, 也就是频率为50赫兹。
这个脉宽的调节范围, 是从零点五毫秒一直到二点五毫秒。
对应角度是零点度到一百八十度, 其中一点零毫秒对应该九十度。
比方说, 你要是从微控制器的定时器里面发出一路脉宽调制信号, 这个信号的周期是20毫秒, 然后把占空比设置成百分之7.5, 这就相当于1.5毫秒的脉冲宽度, 舵机就会转到90度的中间位置, 当占空比从百分之2.5变化到百分之12.5的时候, 角度就会从0度扫描到180度。
这是一个很常见的案例, 学生使用了开发板来制作自动追光小车, 他把两只舵机分别接在左右轮的转向机构上, 通过利用光敏电阻计算出光线的方向, 然后将计算出的数值换算成目标角度并发送给舵机, 这样一来小车就可以实现自动朝着光源移动的效果。
接线方法(三线制)
标准舵机模块这个部件引出了一根排线, 这根排的线总共是三根的样子的, 当然也有四根的版本是带上信号地的那种线的。
注意事项:
供电电压的情况通常是5V, 不过, 也有部分的大扭矩的型号是需要6V的供电电压的, 所以, 你要看清楚具体的规格。
在舵机刚刚启动那个瞬间, 流过它的电流是可以大到一点安培到一点五安培的, 如果你打算让开发板直接给它提供电力, 那么建议你额外加一个独立的输出电压为五伏特的电源设备并且把这两个电源的地线连接在一起成为共地状态, 这样做的目的就是为了防止因为过载而烧毁那块开发板。
信号线的长度是不应该超过50厘米的, 这是因为如果信号线过长的话, 很有可能会引入干扰的问题, 而引入干扰这个情况会导致出现角度抖动的现象。
常见应用场景
这个机器人云台设备, 是通过使用两只舵机来分别控制设备的俯仰动作以及偏航动作的, 这样一来, 该设备和系统最终得以实现一个完整的三百六十度的广角视野效果。
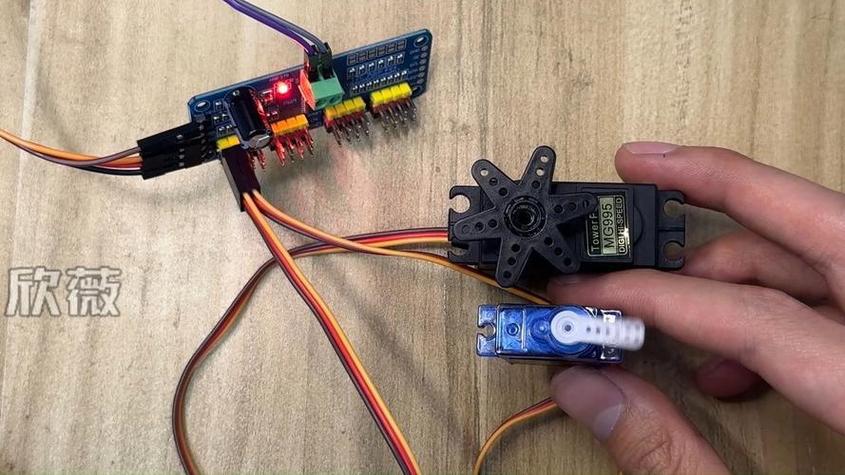
在机械臂, 以及关节的这些地方, 通过让多只舵机以串联的方式紧密连接在一起, 进而完成诸如抓取物品, 还有开门等等这类动作。
舵机用于驱动百叶窗, 也用于控制舵船的方向舵, 是因为利用了它力矩比较大、定位比较准确的这些特性。
在教学项目里面, 关于或者树莓派入门课程, 舵机几乎就是那个标准配置的执行器。
行动建议
1. 新手在选型的时候, 9g微型舵机的扭矩大约是0.9kg·cm, 这种舵机适合用于轻负载的教学场景。20kg·cm以上的金属齿轮舵机, 其承载能力更强, 所以适合用在像机械臂这样的重载场景里。
2. 在进行接线操作之前, 需要先进行空载测试, 所谓空载测试就是不连接负载设备, 仅仅连接电源线和信号线, 这时候发送包括0°、90°和180°在内的不同转向指令, 等到确认转向方式正确以及极限位置正常之后, 然后再去安装机构。
3. 对于多舵机系统来说, 要使用独立的、能够提供大电流的电源,也就是说这个电源的参数最好是电压为5V, 电流在5A以上。千万不要把所有的电力全部依靠主控板来供应。
如果这样做的话, 就非常容易遭遇某些情况, 比如说设备在转到位的过程中突然出现了卡顿的现象。又或者是在完成复位操作之后, 其设定的角度产生了明显的漂移与偏差。
4. 在代码层面, 使用定时器硬件的PWM输出, 不要用软件延时来模拟, 这样精度和稳定性都会更好。
舵机模块是一种开环与闭环相结合的执行器, 它的特点是根据给出的角度进行转动, 当到达指定位置时就会锁定不动, 其核心原理是利用PWM脉宽来进行控制, 只需要三根线就能完成接线, 你只要掌握了它的原理以及接线规范, 那么在制作小车、云台或者机械臂的时候就可以快速地实现落地应用, 在动手操作之前请时刻记住三件事, 第一件事情是选择合适的扭矩, 第二件事情是使用独立的供电系统, 第三件事情是采用硬件的方式来生成PWM信号, 如果能够做好这三种情况的话, 那么百分之九十的舵机问题都不会再阻碍你的进程。





