




























TECHNICAL SUPPORT

发布时间: 2026-09-23
可以利用通用定时器来生成周期为20毫秒的PWM波, 通过精准调节高电平脉宽在0.5至2.5毫秒的范围之内, 这样就可以实现51单片机对标准舵机的角度控制, 本文直接提供标准化硬件接线拓扑、核心时序参数、底层代码逻辑以及故障排查路径, 以确保开发者无需二次检索即可完成系统搭建。
一、 硬件连接与供电规范
舵机使用的是三线制接口, 连接的时候需要严格地去遵循共地的原则, 把红线接入到稳定的5V直流电源的正极, 把棕线接入到电源的负极, 把黄线作为PWM信号线接到单片机任意的通用I/O端口里面去, 这里推荐用P1.0, 多路舵机在并联的时候要独立供电, 以防止启动瞬间拉低母线电压导致MCU复位, 建议在电源输入端并联上100μF电解电容来滤除噪声。
所有的GND和单片机的GND在物理上保持接通状态, 不然参考电平发生漂移的情况就会导致控制功能直接失效的。
二、 核心时序参数与映射关系
标准的舵机通信协议是具有固定时序特征的那种。基础控制周期要锁定在20毫秒, 这对应的频率就是50赫兹。在这个周期里面, 高电平脉冲的宽度是决定输出轴位置的。
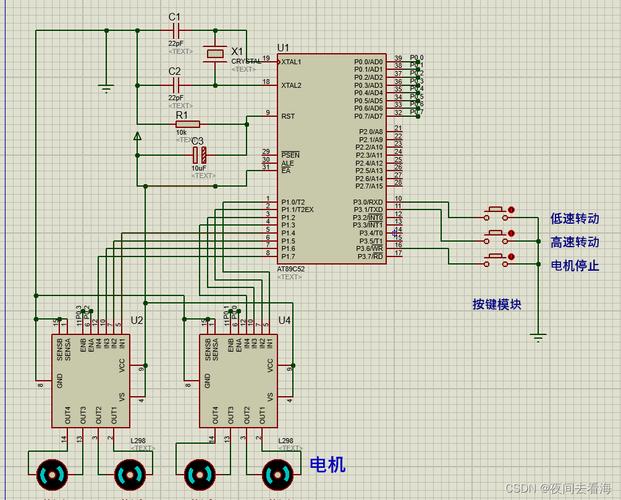
具体的映射关系如下: 0.5毫秒对应的是0度, 1.0毫秒对应的是45度, 1.5毫秒对应的是90度, 2.0毫秒对应的是135度, 还有2.5毫秒对应的是180度。如果超限驱动的话, 是会触发内部限位保护的。
在编写程序的时候, 需要把角度线性地换算成微秒级的脉冲宽度, 计算公式是脉冲宽度的微秒数等于0.5加上目标角度乘以0.01。
三、 软件实现与中断配置
底层的控制工作是依赖定时器溢出中断来实现的。以12兆赫兹晶振为例的话, 机器周期是1微秒。需要把定时器配置成模式1工作, 然后设定单次定时100微秒进行累加。累计5次就能生成20毫秒的标准周期。如果想要动态切换脉宽, 修改累加阈值就可以了。
严禁使用Delay阻塞函数来生成波形, 因为这种写法会导致CPU空转。正确的做法应该是去建立一个全局变量, 这个全局变量的作用是用来记录脉宽的计数值的, 然后在中断服务程序当中去翻转IO电平, 这样的做法是可以实现非抢占式的实时调度的。
四、 现场调试与故障排查

在部署完成之后, 如果出现异常的情况, 就需要按照给定的路径来展开排查工作。舵机出现频繁的抖动现象, 主要是因为电源的纹波太大了, 或者是接地连接不良所导致的, 只要更换掉内阻较低的导线并且加强滤波效果, 就可以把问题解决掉。
在上电启动之后,如果电机发出啸叫声音但不旋转, 多数是因为初始化步骤没有做好对齐, 需要在代码的第一行加上强制归零的命令。若是程序运行过程中出现了失控的状态, 那就属于中断优先级的冲突问题, 关闭掉那些非必要的外设中断。
对于高精度应用场景来说, 建议选择外接光编码器来实现闭环控制, 因为仅仅依靠开环PWM技术很难消除机械结构中的间隙。
51单片机去驱动舵机, 这个事儿的核心关键, 在于要严格地去维持那个20毫秒的基准周期。同时呢, 要把从0.5毫秒到2.5毫秒这个脉宽的线性映射给弄好。你要把供电的纯净度优先保障好, 千万要摒弃那种阻塞式的延时方法。
你要全面地转向使用中断驱动的架构去做这件事。我建议你在打样之前, 最好还是用逻辑分析仪去抓取波形, 这样才能够核对占空比是不是对的。只要你严格按照这个规范去配置参数和编写代码, 那么就可以一次性地完成驱动的部署工作, 并且还能够保障长期运行的稳定状态。





