




























TECHNICAL SUPPORT

发布时间: 2026-09-27
舵机模块的核心逻辑, 其实可以成一句话, 那就是外部控制器会发出一组PWM信号, 然后模块内部的控制板就要依据这个脉宽去判断目标角度是多少, 接着就会驱动那个微型电机开始工作, 微型电机经过齿轮减速之后, 再去带动舵盘进行转动, 与此同时电位器也在实时地反馈当前的位置信息, 等到舵盘到达指定的位置之后就立即停止。
下面我们用图解式流程的方式, 把所谓的一条信号线以及一个闭环回路这一件事彻底讲清楚。
信号输入:PWM定角度
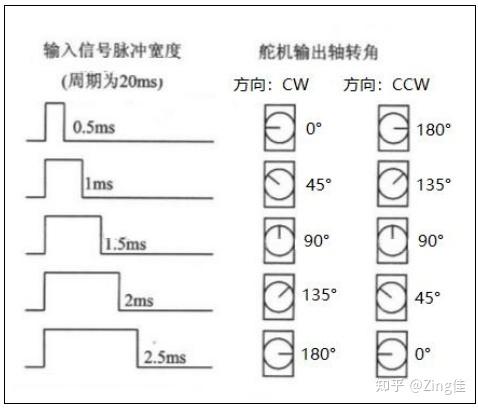
外部控制器通过三根线, 这三根线指的是电源正极、地以及信号线, 这些线路将控制器与舵机模块连接在一起。在信号线上传送的是PWM脉冲, 此脉冲的周期是固定为20毫秒的一个值。
如果脉宽设定为1000微秒, 这时候的角度是0度位置, 如果把脉宽设定成2000微秒, 那对应的就是180度角度, 而当脉宽处于1500微秒时, 则对应中间90度的位置, 这是一个常见的规律。
在一般情况下, 如果想要完成一次从0度到180度的全程扫描动作, 其实只需要线性去改变脉冲的宽度即可, 而整个过程中, 脉冲的周期始终保持20毫秒不变这样来操作就可以了。
控制板:比对与驱动
模块内部的那个微型控制芯片, 一直在持续不断地读取电位器输出的电压信号, 然后把这个电压数值换算成当前位置的实际角度数值, 接着它会拿着这个实际角度和预设的目标角度去进行比较, 如果这个实际角度比目标角度小, 那芯片就会输出一个代表正转的电平信号来驱动电机进行转动, 如果实际情况相反, 也就是实际角度比目标角度大了, 它就会输出另一个反转的电平信号来控制电机, 一直等到两者之间的差值减少到零为止, 这时候电机电源被切断不动了, 舵盘也就停止转动了。
齿轮减速:低速高扭矩输出
微型直流电机的转速是很高的, 但是扭矩却极小, 经过了三个到四个级别的齿轮逐渐减速之后, 一级齿轮直接和舵盘咬合在一起, 常见的减速比例是在四十一比一到七十比一的范围内, 是用牺牲转速的方式来换取足够的输出扭矩, 这样才能够使得舵盘能够稳定地带动比如说连杆或者是桨叶之类的外部负载。
位置反馈:闭环到位
舵盘轴上面装着电位器, 不过有的模块用的是霍尔传感器, 这个东西会根据角度的变化让阻值发生改变, 这样输出电压就会呈现线性的变化状态, 控制板每隔一毫秒就会采样一次信号, 只要电压的值跟目标脉宽对应的期望值一样, 这个差值大概在正负二度的范围内, 系统就会立刻切断电动机的电流, 这样一来舵盘就能精准地停在指定的地方了, 这整一套操作流程就是所谓开环发令、闭环到位的完整控制回路。
常见案例
让我们以桌面六轴机械臂以及RC航模的舵面作为具体例子。主控芯片在每个周期通常都会刷新一次PWM信号,这个周期一般是50ms。与此同时, 舵机需要在20ms的时间内完成角度的修正工作。
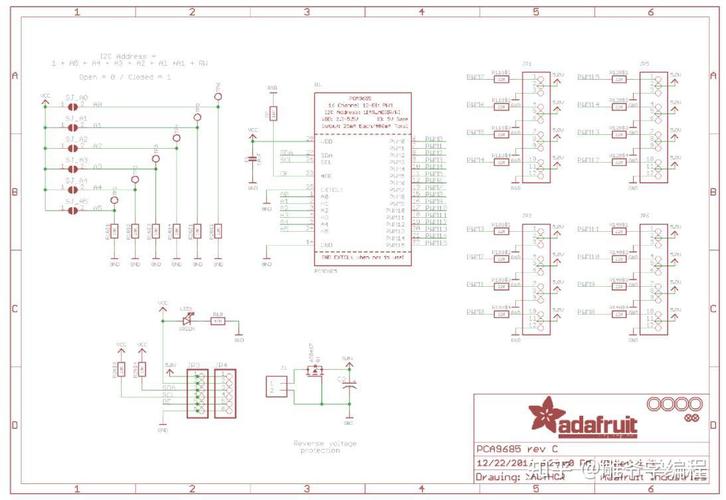
若你使用的是开发板本身自带的Servo库来进行调用, 并且执行“write(90)”这项操作, 那么在底层实际上就会发送一条脉宽为1500μs的信号。
在实际进行测试的过程里, 舵盘从0度开始转动一直到180度这个位置, 一般来说需要耗费0.5秒到1.5秒这么长的时间, 而具体会用多少时间, 其实还要看齿轮减速比有多大, 以及外部负载的大小到底是多少。
当遇见舵机不停发出嗡嗡声这种停不下来的情况时, 最常见的导致这种结果的原因, 其实是供电电压低于了模块所规定的额定值, 这里常说的额定值为5V, 或者是因为在脉冲周期还没有达到稳定状态的时候, 就已经发送出了下一条指令。
核心结论与行动建议
要把舵机模块的工作原理进行归纳, 我们可以把它说成是这么三句话, 意思是用PWM脉宽来确定角度, 用电位器电压作为反馈信号, 还有通过齿轮减速来输出扭矩, 这三个说法加在一起, 构成了从信号环节、到反馈环节、再到执行环节的完整闭环过程, 这三部分是一个整体, 缺了哪一个都是不行的, 在做动手调试这个工作的时候, 建议大家按照步骤来进行, 具体的建议内容是第一步要先用示波器去确认PWM周期是不是稳定在20ms这里, 并且脉宽要是在1000到2000μs这个范围内的, 然后再接着做第二步, 也就是去测量电位器输出电压这个数值, 看看它是不是会随着角度的变化而呈现出线性变化的情况。
等到这两个步骤都弄完了以后, 那些个大多数的关于“不动”、“角度有偏差”以及“持续在抖动”的这些个问题, 就可以很准确地找到它们的根源并且把它们给解决了。





