




























TECHNICAL SUPPORT

发布时间: 2026-09-28
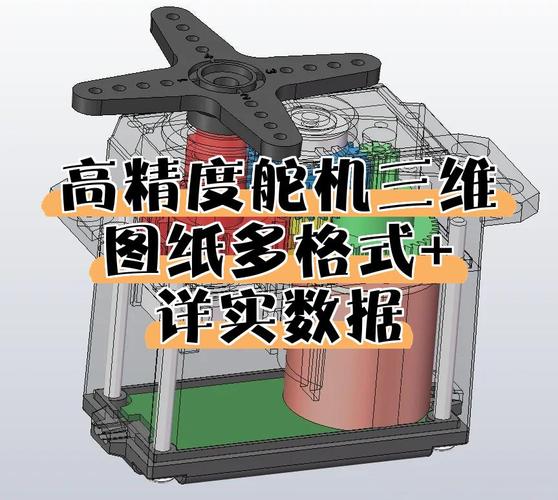
舵机精度为0.1度, 指的是在额定的工作条件下, 舵机实际输出的位置与下达的指令位置之间的最大偏差可以被控制在0.1度的范围之内。这一指标归属于高精密运动控制的相关领域, 并被广泛应用于医疗机器人与光学平台以及半导体设备等多种场景之中, 这些场景对角度定位的要求都非常严格。
本文将从核心参数与技术实现途径这些方面进行阐述, 同时还会说明典型的应用环境以及选型验证这两个环节, 以此来揭示达成0.1度精度的必要关键条件。
从量级这个角度来看的话, 0.1度是相当于6角分的。我们拿半径为100毫米的这种转动臂来作为一个例子吧, 在0.1度的时候, 对应的末端弧长偏差大约是0.17毫米左右。
我们把这和大家经常用到的舵机做一个对比来看, 普通的RC舵机的定位精度大概是在1度到2度这个水平上的, 而一般的工业伺服舵机的话是可以达到0.05度到0.1度的这样的一个范围值的。
所以说, 0.1度是属于高精度段的那个范畴里的, 通常情况下是要采用闭环控制架构的, 开环步进方案在这样的量级之下是难以保持稳定并继续保持下去的。
要想把精度达到零点一的程度, 需要同时让下面这四项技术指标全部都具备。
(1)对于编码器分辨率这一点, 建议选用24位及以上绝对值光电编码器。也可以选用4096线以上增量编码器配合多圈计数。编码器的每度分辨率小于等于0.001度。这样才可以为控制环提供足够的位置反馈粒度。
(2)该控制和它的使用周期是通过采用PID或者是前馈加上反馈这种复合的控制策略来完成的, 其中对控制周期的要求是非常严格的, 它不能大于1 ms, 这一做法是为了同时确保动态能够有好的响应状态以及最终能够达到一个精确的稳态指标。
(3)机械传动会出现背隙这种现象, 具体来说, 减速器的背隙得小于或者等于5弧分, 这个数值的单位是弧分, 换算成角度大约是0.083度。
在常见选择里面, 谐波减速器或者RV减速器是比较普遍的方案伟创动力伟创动力舵机,谐波减速器的背隙要小于或者等于20弧秒, 而RV减速器的背隙则要求小于或者等于3弧分。相比之下, 普通的行星减速器其背隙通常都会偏大一些, 所以这种情况下需要采取额外的补偿措施来满足要求。
(4)目前的方案是, 要采用伺服电机来配合闭环驱动, 这种方式是比较主流的, 而关于伺服电机的类型来说,可以选择永磁同步电动机或者是步进电机搭配编码器这些组合, 相反地, 如果使用的是普通的直流减速电机, 并且把它放在开环的状态下去运行, 那么就无法确保能够实现重复性精度达到0.1度这样一个级别。
这些典型的应用领域, 具体来讲的话, 是包含了像骨科手术机器人里面的关节定位这种应用, 在这种场景下面, 所允许的偏差数据, 是被设定成了小于或者等于零点一度的这样一个数值范围, 同时啊还包括天文望远镜赤经指向这样的工作任务, 还有半导体晶圆对准平台相关的操作任务, 以及那些精密六轴力控设备方面所使用的情况。
这是一个常见的案例, 在某条电子装配的生产流水线里, 原本是采用普通的舵机来控制夹具的角度, 结果定位出现的偏差达到了1.5度, 产品一次合格率只有78%。
之后进行了更换操作, 将设备换成了精度能够达到0.1度级别的伺服舵机, 并且也对控制参数进行了, 这样一来, 定位的偏差就降低到了0.06度。紧接着, 一次合格率也提升到了99.2%, 最终使得每年因为返工而产生的成本减少了大约40万元。
选型与验证要点:
明确指标的各个定义具体是什么样的内容, 要把重复定位精度和绝对定位精度这两者进行区分清楚, 因为它们的测试方法完全不一样, 供应商在数据表里面注明这一点。
进行标准的测试, 就是在同一个温度和负载的条件下, 执行50次或者以上的正反向定位操作, 然后去取最大的那个偏差的值。
环境方面的适应情况需要仔细对待。如果发现工作的温度范围超出了零下十摄氏度到六十摄氏度这个区间, 那就要去检查一下热胀冷缩这种现象会不会影响到机器或者设备的准确程度。如果有影响, 就得在设计和安装的时候多留一些空间, 也就是要预留出一定的余量来以防万一。
在通信以及接口的方面, 要依据生产线的具体需要, 去选择像是、或者RS485这样的接口, 以此来保证指令反应的延迟数值能够小于一毫秒。
重申核心观点: 舵机的精度为零点一这个数值, 并不是一个孤零零的参数, 而是编码器、控制周期、机械背隙以及电机类型这四个部分共同协作产生的最终结果。
在实际去选择型号的时候, 建议你先确定你的应用场景中最大可以接受的偏差是多少, 还有负载条件具体是怎样的, 然后对照上面提到的这四项指标, 一项一项地去核验供应商提供的数据表格, 如果有必要的话, 最好要求对方能够提供第三方的检测报告。不要只是看着标称的数字就急着去下订单。
你一定要在你自己的实际工作环境里, 保证至少连着运行二十四个小时来进行测验。只有做到了这一步, 才能确定零壹度这个精度要求, 在实际生产的情况下, 是不是真的能够稳定地实现。





