




























TECHNICAL SUPPORT

发布时间: 2026-09-30
舵机的供电环节是电子控制以及机器人开发过程中的一个基础内容, 它的核心要点可以被归纳为这样几个方面: , 电压要与舵机的额定范围相匹配, , 供电电流需要能够承受得住峰值负载的情况, , 接线操作做到共地或者隔离处理。
如果电压给得偏低了, 就会导致响应速度变得迟缓并且出现过载发热的现象, 一旦电压超出了额定值而偏高, 就会直接击穿舵机内部的MOS管, 从而造成没有办法恢复的损坏情况。接下来, 作者将会从电压应该怎么选择、电流应该怎样估算、导致烧毁的原因在哪里以及接线需要遵守哪些规范这四个方面来给出完整的操作指引。
常见案例: 有开发者拿五伏特的 USB 插口, 去直接带一个额定电压在六到七点四伏特之间的大扭矩舵机。刚开始空着的时候看着还正常。可是只要一加负载, 这舵机立马就卡住了, 同时还变得发烫。
连续来回动了十几下以后, 里面的线圈绕组全都烧毁了。说到底, 这是电压不够造成的麻烦。因为电压低, 控制器只能拼命调大占空比, 想让转矩维持住。结果导致电流远远超过了原本的设计值。
当单台舵机在短时间里以满扭矩的动作模式来运行时候, 它的峰值电流通常情况下是标称工作电流的三到五倍这么个数值。
这是一9克级别并且属于小型的舵机, 它标称的工作电流大约为0.15安培, 而峰值可以达到0.5到0.7安培。
关于50级金属齿伺服, 它的标称工作电流大约为1.0 A, 峰值则可以高达3到5 A。

如果在一台设备上同时进行驱动操作, 并且连接的数量达到了4台级别为50的舵机, 那么所对应的供电源保持持续输出的能力, 该能力数值的底线不得低于由4乘以数值1.0再加上必要的余量来计算的结果, 这个计算结果大约在6到8安培的范围之中, 而在面对瞬间的大电流需求时, 峰值要求需要能够承受超过15安培以上的电量。
当供电电压与实际需求电流出现不匹配的情况时, 可以用万用表在系统动作发生的瞬间去测量总线上的电压值。如果发现电压跌落的幅度超过了0.5 V的界限, 这就说明现有的电源提供的功率已经不足以支持设备正常运转。
为了解决这一问题, 需要更换一个容量更大的适配器, 或者考虑增加当地的储能电容, 具体做法是把一只大于或等于1000 µF的低等效串联电阻电解电容并联到舵机动力线的两端。
1. 电压超限: 把7.4 V的锂电池直接接到额定电压在4.8–6.0 V的小型舵机上面。 这种行为会导致MOS管被击穿。其表现是, 一接通电源, 机器就会冒烟, 或者保险丝直接熔断。
2. 欠压过载: 电压不足, 这会导致控制器强制把PWM拉到最大值, 电流持续偏高, 绕组过热后绝缘层融化。
3. 机械卡死: 在舵机角度限位之内有异物将其卡住, 电流会在瞬间飙升至额定的数倍之高, 从而导致其在很短的时间即被烧毁。
4. 焊接的时候出现了虚焊或者说是接触不良的情况, 动力线所在的部位接触电阻变得特别大, 局部区域发热熔化掉了焊点, 于是造成了设备出现间歇性的断电, 然后又重新启动。
5. 共地的部分出现了缺失情况, 控制板以及舵机各自在不同的电源供电之下工作并且没有实现共同的接地连接, 这就使得PWM信号所参考的电压电平发生了漂移现象, 进而导致舵机产生了误动作, 堵转了。
共地: 要是控制板和舵机用了不一样的电源,那就得用短的、粗的导线去把这两个地方的接地线连起来伟创动力, 好把参考的电位差给弄没了。
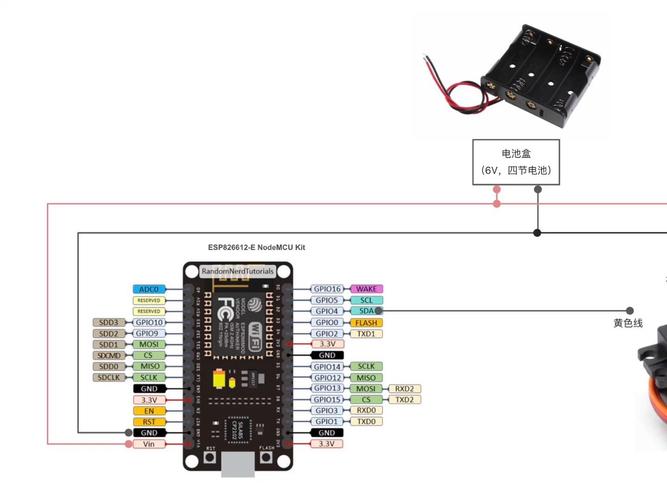
关于线径的选择问题:当长度在一米以内, 并且电流数值小于两安培的时候需要去使用22 AWG, 也就是大约零点六平方毫米的规格;而当电流的数值大于三安培的时候则需要去使用18 AWG, 即大约一点零平方毫米的规格。要是选择的线径过小的话, 这就会隐藏着导致发热甚至烧毁设备的风险原因。
关于保险丝或断路器, 请将其串联在舵机动力线的正极回路里, 所选择的额定值要略高于最大工作电流, 例如当舵机的标称电流为一安培时, 应选择一点五安培规格的器件, 以此来防止出现短路问题。
在去耦电容的设置方面, 对于每一路舵机动力线, 要在其附近位置并联使用一百微法陶瓷电容与四百七十五微法以上电解电容的组合方式, 以此来有效抑制电流启动时出现的尖峰现象。
独立电源: 在采用多舵机系统的时候, 通常建议让每一两到三台的舵机去共同使用一个独立的电源路径。这种安排主要是为了能够避免因为某一个单一位置的故障出现, 从而导致整整一组设备都被牵连而停止工作这样的情况发生。
供电电压严格落在在舵机铭牌标注的范围里面的情况之下, 宁可偏低一点0.2 V的情况出现, 绝不可超出上限的限度要求。
电源需要提供的维持电流数值, 大于或者等于所有舵机标志上的工作电流加在一起的总和乘以一点五。电源能够承受的最大瞬间电流能力,需要大于或者等于单个舵机的最大瞬间电流数字乘以这个组别里边的设备数量。
在接线操作之前伟创动力舵机, 需要使用万用表去确认电压没有任何漂移的现象发生, 等到接线完成之后, 要先把机器处于空载状态并且跑满全行程, 然后再一步一步地施加负载进行运行测试。
所有机械限位方面的设计做法, 都需要去预留下来5度到10度的余量范围这件事儿, 从而彻底地杜绝掉出现硬卡死的那些状况。
可以遵照上面提到的那些主要点去进行操做, 这样就能把舵机的电源供电烧毁的情况给消除掉, 也会减少通信异常的这类问题的产生, 从而使得设备的故障发生率能够达到一个很低的程度的。





