




























TECHNICAL SUPPORT

发布时间: 2026-05-23
音频模块操控舵机伟创动力舵机,听闻起来极为繁杂,实际上运用一组常见的语音识别模块以及标准舵机,便能够轻易达成“仅动嘴而不动手”的操控成效。此篇文章会引领您从起始点着手,把握接线、编程以及调试的关键步骤,致使您的智能项目迅速“能够听懂话”。
有不少初次进行尝试的友人,心里面都会存有这样的担忧:语音识别这一项,是不是会具备颇高的难度?对于舵机控制而言,会不会出现烧坏的状况?实际上,只要挑选正确的硬件装置,依照正确的步骤去开展操作,其成功达成目标的概率是相当高的。最为常见的实例呈现为:借助语音模块去识别“开灯”以及“关灯”这样的指令内容,进而操控舵机转动到指定的角度位置,以此来模拟开关的动作行为。历经整个操作流程,从连接线路开始一直到调试工作圆满完成,待操作熟练之后,仅需20分钟便能顺利搞定。
核心硬件与工作原理
通过语音模块管控舵机,从本质上来说乃是“语音进行识别、指令予以输出、舵机开展执行”这样一种闭环。你得以具备:
有语音识别模块,像常见的,还有SU03T系列,它支持非特定人声识别。
通常以5V供电的标准舵机,有着三线接口,其一为红色的电源线,其二是棕色的地线,其三乃橙色的信号线。
语音模块串口指令需解析,舵机得驱动伟创动力,单片机推选 Nano或者ESP32。
5V电源适配器(给舵机和语音模块供电,避免USB供电不足)
接线方法(最关键一步)

1. 语音模块供电时,要把模块的VCC连接到5V,将GND连接至GND ,需留意部分模块是需要3.3V供电的,要以您手头模块的说明书作为依据。
2. 舵机供电时,舵机的红色线要连接到5V正极之处,棕色线则需连接GND,严禁把舵机电源直接连接在单片机的5V引脚上,要知道不然的话会致使单片机被烧毁,推荐单独采用5V/2A电源来为舵机供电。
3. 舵机橙色信号线的连接方式为,连接到单片机数字引脚,比如D9 ,语音模块的TX也就是发送端,要与单片机的RX即接收端相连接,语音模块的RX要跟单片机的TX相连,GND是共地。
常常出现的毛病是,好多刚开始学习的人把舵机信号线连接到错误的引脚之上,或者语音模块跟单片机共同接地的时候不牢固,致使识别指令之后舵机没有任何反应。一定要仔细查看所有GND是不是连通的。
编程示例(代码)
下述代码达成这样的效果:语音讲出“打开”,舵机朝着90度的方向进行旋转;嘴里说出“关闭”,舵机朝着0度的方向实现转动。
#
Servo ;  // 创建舵机对象
int  = 9;  // 舵机信号线接D9
void setup() {
  .begin(9600);  // 与语音模块通信,波特率需与模块设置一致
  .();
  .write(0);  // 初始位置0度
}
void loop() {
  if (.() > 0) {
      = .();  // 读取语音模块返回的指令
    .trim();  // 去除空格
    if ( == "打开") {
      .write(90);  // 旋转到90度
      delay(500);  // 等待舵机到位
    }
    else if ( == "关闭") {
      .write(0);  // 旋转回0度
      delay(500);
    }
  }
}
留意,语音模块所返回的指令格式是会因模块不同而有所不同的,存在一些返回“on/off”或者数字编号的情况。要先借助串口监视器去查看实际返回的内容,然后再对if条件进行修改。
调试与常见问题
语音识别存在不灵敏状况:要保证处于清幽安静的环境之中,说话时要做到口齿清晰,与模块的距离不得越过1米。有部分模块需要先说出会被识别为“唤醒词”的内容,之后才可以发出指令。
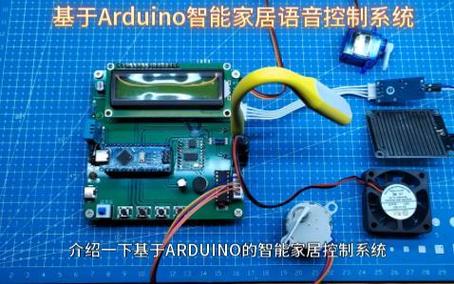
执行舵机操作时出现抖动现象或者根本不转动动的问题:要去查看一下供电方面是不是充足,还要搞清楚5V电源输出处的电流是不是小于1A。要是舵机所负载的重量比较大的话,那就需要去更换金属齿轮舵机或者加大供电电流。
指令被识别之后,后舵机却没有产生动作:借助串口监视器去查看单片机是不是接收到了正确的指令字符串,对if条件是不是匹配进行检查。
应用拓展与行动建议
掌握了基础控制,您可以轻松拓展场景:
语音控制窗户开关(舵机+连杆)
语音控制摄像头角度旋转(双舵机实现云台)
语音控制机械臂抓取(多舵机协同)
再次去着重强调一个核心观点,语音模块去控制舵机这件事情取得成功的关键之处在于这三点,其一呢是要进行正确的接线,特别是供电要独立开来,其二是串口通信时波特率要实现匹配,其三是指令字符串要做到精确匹配。只要是按照本文所给出的步骤去进行操作,那么不管是什么人都能够在30分钟之内完成第一个“语音控舵机”项目。
行动给出建议:马上着手准备一套常见的硬件,依据接线图先前独自测试舵机,借助简单代码使舵机摆动,在确认舵机工作处于正常状态之后再连接语音模块,如此这般分步骤进行调试,故障率会降低超过80%,赶快动手吧,您的设备很快就能够听从您的指挥。





